Thời lượng hoạt động ổn định trong môi trường khắc nghiệt
200 giờ
Quãng đường di chuyển tối đa
9 km
Chuẩn bảo vệ IP
IP54
Cảm biến đo lường quán tính
Tiêu chuẩn
Cảm biến mở rộng
Hỗ trợ LiDAR, RTK, Depth Camera, module định vị… (SDK)
Cổng giao tiếp mở rộng
Ethernet ×1, USB ×2, Power Port ×2, SBUS Port ×1, UART Port ×1
Theo dõi và bám sát mục tiêu (UWB Following)
Có hỗ trợ qua SDK
Góc nhìn camera (FOV)
Camera độ phân giải 1920 × 1080 pixels, DFOV 122°, HFOV 111°, VFOV 70°
Depth Camera D435i
Không tích hợp, hỗ trợ gắn mở rộng
Cảm biến lực ở bàn chân
–
Hành động cơ bản
Đứng, nằm, chế độ giảm chấn, điều chỉnh góc nghiêng (pitch), chỉnh độ cao, xoay ngang
Hành động nâng cao
Có hỗ trợ qua SDK
Dây đeo tự co
–
Nâng cấp OTA
–
Truyền hình ảnh RTT2.0
Hỗ trợ truyền hình ảnh theo thời gian thực
Lập trình kéo thả
–
Đèn chiếu sáng
–
Wi-Fi
Wi-Fi 5.0
Bluetooth
Bluetooth 5.0
4G
Tiêu chuẩn
Chức năng theo dõi mục tiêu
Có hỗ trợ
Chức năng giọng nói
–
Phát triển thứ cấp
Có hỗ trợ. Cung cấp gói phát triển SDK, các giao diện tiêu chuẩn hóa, mô hình robot và giao diện mô phỏng, hỗ trợ các môi trường mô phỏng như Isaac Sim
Tay cầm điều khiển
Tay cầm có màn hình
Dung lượng pin
5Ah (danh định 4.6Ah), 43.2V
Thời lượng pin
1–2 giờ
Thời lượng sạc
1 giờ
Bộ sạc
Tiêu chuẩn
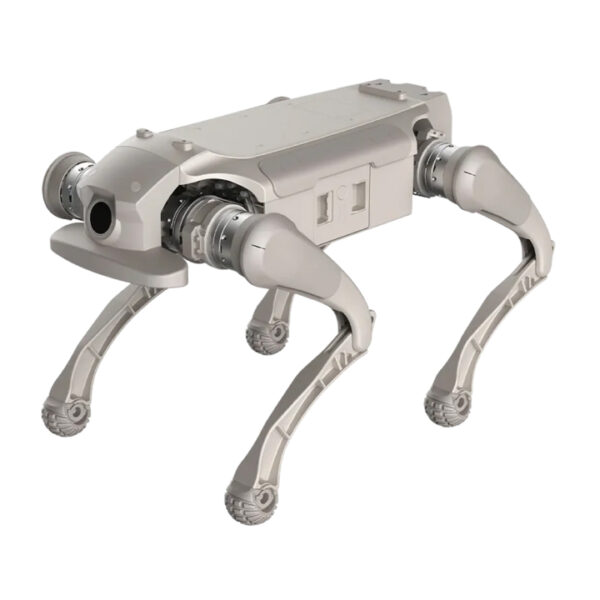
Robot 4 chân AgiBot D1 ULTRA W
Robot 4 chân AgiBot D1 ULTRA W là mẫu robot bốn chân được thiết kế với định hướng linh hoạt trong vận hành, phát triển thứ cấp và nghiên cứu các ứng dụng robot thông minh. Sản phẩm mang thương hiệu AgiBot, có model AgiBot D1 ULTRA W, tình trạng mới 100% và được cung cấp với thời gian bảo hành 1 năm, phù hợp với những nhu cầu cần một nền tảng robot có khả năng mở rộng thông qua SDK.
Robot 4 chân AgiBot D1 ULTRA W Với kích thước khi đứng 63,5 × 43 × 48,5 cm và trọng lượng khoảng 22 kg, Robot 4 chân AgiBot D1 ULTRA W sở hữu cấu trúc tương đối gọn trong một hệ thống robot bốn chân nhưng vẫn có khả năng mang tải khoảng 8 kg và không quá 10 kg. Robot được chế tạo từ hợp kim nhôm kết hợp nhựa kỹ thuật cường độ cao, tạo nên cấu trúc hướng tới khả năng vận hành linh hoạt và đáp ứng nhiều điều kiện di chuyển khác nhau.
Hệ thống có 12 khớp tự do, mô-men xoắn cực đại mỗi khớp khoảng 48 N·m và sử dụng bộ truyền động mật độ công suất cao, trong khi công suất đầu ra tối đa được công bố ở mức 3500 W. Bên cạnh khả năng vận động, sản phẩm còn hỗ trợ phát triển thứ cấp thông qua gói SDK, giao diện tiêu chuẩn hóa, mô hình robot và giao diện mô phỏng, đồng thời hỗ trợ môi trường mô phỏng như Isaac Sim. Đây là nền tảng đáng chú ý cho người dùng muốn tìm hiểu, nghiên cứu và phát triển các tính năng robot trên một hệ thống bốn chân có khả năng mở rộng.
Thiết kế chắc chắn với vật liệu phù hợp cho robot bốn chân
Robot 4 chân AgiBot D1 ULTRA W sử dụng sự kết hợp giữa hợp kim nhôm và nhựa kỹ thuật cường độ cao để xây dựng tổng thể sản phẩm. Hai nhóm vật liệu này được sử dụng trong một thiết kế robot bốn chân có kích thước đứng 63,5 × 43 × 48,5 cm, giúp người dùng dễ hình dung được quy mô của robot khi bố trí trong không gian sử dụng.
Trọng lượng của Robot 4 chân AgiBot D1 ULTRA W vào khoảng 22 kg, kết hợp với khả năng mang tải khoảng 8 kg và giới hạn không quá 10 kg, tạo ra một nền tảng có thể mang theo thiết bị hoặc tải trọng phù hợp với nhu cầu triển khai. Thiết kế bốn bánh xe là một điểm đáng chú ý trong cấu hình sản phẩm, cùng với bộ truyền động mật độ công suất cao nhằm phục vụ hệ thống chuyển động của robot.
Thay vì chỉ tập trung vào một kiểu vận hành đơn giản, robot được trang bị nhiều khả năng điều chỉnh tư thế như đứng, nằm, chế độ giảm chấn, điều chỉnh góc nghiêng pitch, điều chỉnh độ cao và xoay ngang. Các thông tin này cho thấy sản phẩm được xây dựng như một nền tảng robot có nhiều trạng thái vận động thay vì chỉ phục vụ một nhiệm vụ cố định. Với cấu trúc vật liệu rõ ràng, kích thước cụ thể và trọng lượng khoảng 22 kg, người dùng có thể chủ động cân nhắc không gian triển khai cũng như yêu cầu mang tải trước khi lựa chọn.
Khả năng mang tải và vận hành linh hoạt – Robot 4 chân AgiBot D1 ULTRA W
Một trong những thông số đáng chú ý của Robot 4 chân AgiBot D1 ULTRA W là khả năng mang tải khoảng 8 kg và không quá 10 kg, mang lại sự linh hoạt khi người dùng cần kết hợp robot với các thiết bị hoặc tải trọng phù hợp. Khả năng này đi cùng hệ thống 12 khớp tự do và mô-men xoắn cực đại khoảng 48 N·m tại khớp, giúp robot có nền tảng cơ khí phục vụ nhiều dạng chuyển động.
Đối với Robot 4 chân AgiBot D1 ULTRA W, phạm vi chuyển động được cung cấp khá cụ thể, gồm thân từ -28° đến +28°, đùi từ -170° đến -66° và cẳng từ +35° đến +156°, cho phép người dùng có cơ sở tham khảo khi nghiên cứu chuyển động của robot. Tốc độ của Robot 4 chân AgiBot D1 ULTRA Wđược cài đặt theo SDK, vì vậy thông tin này đặc biệt phù hợp với định hướng phát triển thứ cấp mà sản phẩm hỗ trợ.
Công suất đầu ra tối đa của hệ thống đạt 3500 W, kết hợp với bộ truyền động mật độ công suất cao, tạo thành một cấu hình hướng tới khả năng vận động mạnh mẽ trong phạm vi thiết kế của sản phẩm. Việc công bố rõ tải trọng, mô-men xoắn, số khớp tự do, phạm vi chuyển động và công suất giúp người dùng dễ dàng đánh giá nền tảng trước khi đưa robot vào nghiên cứu hoặc phát triển ứng dụng.
Khả năng leo bậc và vượt địa hình – Robot 4 chân AgiBot D1 ULTRA W
Robot 4 chân AgiBot D1 ULTRA W được công bố có khả năng leo bậc với chiều cao tối đa khoảng 16 cm, độ dốc leo tối đa 40° và chiều cao nhảy tối đa tính từ mặt đất là 35 cm. Những thông số này cho thấy sản phẩm được xây dựng để thực hiện các chuyển động vượt địa hình nhất định thay vì chỉ hoạt động trên một mặt phẳng hoàn toàn bằng phẳng.
Khi sử dụng Robot 4 chân AgiBot D1 ULTRA W, người dùng có thể tham khảo giới hạn bậc thang khoảng 16 cm và độ dốc 40° để xác định môi trường vận hành phù hợp với robot. Khả năng nhảy tối đa 35 cm tính từ mặt đất cũng là một thông số đáng chú ý đối với các bài toán nghiên cứu chuyển động và điều khiển Robot 4 chân AgiBot D1 ULTRA W. Các giới hạn này không nên được hiểu là robot có thể vượt mọi loại địa hình, mà là những thông số kỹ thuật được cung cấp để người dùng xác định phạm vi vận hành theo thiết kế.
Việc có các thông số về bậc thang, độ dốc và chiều cao nhảy giúp quá trình đánh giá robot trở nên cụ thể hơn, đặc biệt với người dùng đang nghiên cứu khả năng vận động của robot bốn chân. Đây cũng là cơ sở để xây dựng các kịch bản thử nghiệm phù hợp khi phát triển phần mềm và hành động nâng cao thông qua SDK.
Hệ thống khớp và bộ truyền động mật độ công suất cao
Robot 4 chân AgiBot D1 ULTRA W được trang bị tổng cộng 12 khớp tự do, kết hợp với mô-men xoắn cực đại của khớp khoảng 48 N·m. Cấu hình này đóng vai trò quan trọng trong việc tạo ra các chuyển động của robot, từ những tư thế cơ bản như đứng và nằm cho tới các hành động nâng cao được hỗ trợ thông qua SDK.
Đối với Robot 4 chân AgiBot D1 ULTRA W, bộ truyền động được sử dụng là loại bộ truyền động mật độ công suất cao, trong khi công suất đầu ra tối đa được công bố ở mức 3500 W. Hệ thống khớp cũng có phạm vi chuyển động được xác định cho từng bộ phận gồm thân, đùi và cẳng, giúp người dùng có thêm dữ liệu khi nghiên cứu cơ cấu chuyển động. Các thông số về khớp và bộ truyền động đặc biệt có ý nghĩa đối với người dùng quan tâm tới việc phát triển thuật toán điều khiển hoặc thử nghiệm hành động robot.
Thay vì chỉ xem robot như một thiết bị có sẵn chức năng, người dùng có thể khai thác nền tảng SDK để tiếp cận các khả năng phát triển thứ cấp mà sản phẩm hỗ trợ. Nhờ đó, cấu hình cơ khí và phần mềm có thể được xem xét đồng thời trong quá trình xây dựng những bài toán nghiên cứu hoặc ứng dụng phù hợp.
Năng lực tính toán và nền tảng SDK – Robot 4 chân AgiBot D1 ULTRA W
Robot 4 chân AgiBot D1 ULTRA W được trang bị năng lực tính toán cơ bản với CPU hiệu năng cao 8 nhân, phục vụ cho nền tảng vận hành của robot. Sản phẩm hiện được cung cấp thông tin về năng lực tính toán cơ bản, trong khi mục năng lực tính toán nâng cao được ghi là không có thông tin hoặc không được trang bị theo cấu hình được cung cấp.
Điểm đáng chú ý của Robot 4 chân AgiBot D1 ULTRA W nằm ở khả năng phát triển thứ cấp thông qua SDK, với gói phát triển, các giao diện tiêu chuẩn hóa, mô hình robot và giao diện mô phỏng. Hệ thống còn hỗ trợ các môi trường mô phỏng như Isaac Sim, mở ra hướng tiếp cận phù hợp cho người dùng muốn nghiên cứu và thử nghiệm trước khi triển khai các hành động trên robot.
Tốc độ Robot 4 chân AgiBot D1 ULTRA W cũng được cài đặt theo SDK, đồng thời các hành động nâng cao được hỗ trợ thông qua SDK, cho thấy phần mềm đóng vai trò quan trọng trong việc mở rộng khả năng của sản phẩm. Đây là điểm phù hợp với những người dùng không chỉ muốn sử dụng robot ở các chức năng cơ bản mà còn quan tâm tới lập trình, nghiên cứu điều khiển và phát triển ứng dụng. Với CPU hiệu năng cao 8 nhân cùng hệ sinh thái SDK được cung cấp, robot có thể trở thành một nền tảng để tiếp cận sâu hơn với quá trình phát triển robot bốn chân.
Camera góc nhìn rộng và khả năng truyền hình ảnh thời gian thực – Robot 4 chân AgiBot D1 ULTRA W
Robot 4 chân AgiBot D1 ULTRA W được trang bị camera có độ phân giải 1920 × 1080 pixels, với DFOV 122°, HFOV 111° và VFOV 70°. Các thông số về trường nhìn cho thấy camera được thiết kế để cung cấp góc quan sát rộng, hỗ trợ người dùng trong quá trình theo dõi hình ảnh từ robot. Bên cạnh camera, Robot 4 chân AgiBot D1 ULTRA W còn hỗ trợ truyền hình ảnh RTT2.0 theo thời gian thực, giúp người dùng có thể theo dõi hình ảnh trong quá trình vận hành theo khả năng mà hệ thống cung cấp.
Robot 4 chân AgiBot D1 ULTRA W Camera Depth Camera D435i không được tích hợp sẵn trên robot nhưng hỗ trợ gắn mở rộng, vì vậy người dùng có nhu cầu sử dụng camera chiều sâu có thể cân nhắc khả năng mở rộng này. Việc hỗ trợ camera mở rộng cũng phù hợp với định hướng phát triển thứ cấp của robot, đặc biệt khi SDK cho phép tiếp cận các giao diện và mô hình robot phục vụ quá trình nghiên cứu.
Hệ thống camera hiện tại cùng khả năng truyền hình ảnh thời gian thực tạo nên một nền tảng hình ảnh hữu ích cho quá trình quan sát, điều khiển và phát triển các kịch bản ứng dụng phù hợp. Người dùng có thể lựa chọn khai thác cấu hình camera hiện tại hoặc mở rộng thêm Depth Camera D435i tùy theo nhu cầu nghiên cứu và triển khai.
Hỗ trợ LiDAR, RTK và các cảm biến mở rộng
Robot 4 chân AgiBot D1 ULTRA W hỗ trợ mở rộng cảm biến thông qua SDK, bao gồm LiDAR, RTK, Depth Camera và các module định vị. Khả năng này giúp robot có định hướng mở rộng rõ ràng, đặc biệt với những người dùng cần xây dựng hệ thống cảm biến phù hợp với từng bài toán nghiên cứu hoặc phát triển.
Với Robot 4 chân AgiBot D1 ULTRA W, cảm biến đo lường quán tính được cung cấp ở mức tiêu chuẩn, trong khi các cảm biến mở rộng có thể được lựa chọn và tích hợp theo giao diện mà SDK hỗ trợ. Việc không tích hợp sẵn Depth Camera D435i nhưng hỗ trợ gắn mở rộng cũng cho phép người dùng chủ động cân nhắc cấu hình thay vì bị giới hạn vào một hệ thống cảm biến cố định. Sản phẩm đồng thời có các cổng giao tiếp gồm Ethernet ×1, USB ×2, Power Port ×2, SBUS Port ×1 và UART Port ×1, tạo ra nhiều lựa chọn kết nối cho quá trình phát triển.
Khi kết hợp các cổng giao tiếp với khả năng mở rộng cảm biến, Robot 4 chân AgiBot D1 ULTRA W có thể được xem như một nền tảng có khả năng tiếp nhận thêm thiết bị tùy theo mục tiêu sử dụng. Đây là một ưu điểm đáng quan tâm đối với môi trường nghiên cứu, nơi nhu cầu thử nghiệm cảm biến và thiết bị ngoại vi có thể thay đổi theo từng dự án.
Kết nối Wi-Fi, Bluetooth và 4G – Robot 4 chân AgiBot D1 ULTRA W
Robot 4 chân AgiBot D1 ULTRA W hỗ trợ Wi-Fi 5.0, Bluetooth 5.0 và 4G tiêu chuẩn, cung cấp nhiều phương thức kết nối cho quá trình vận hành và phát triển. Ba lựa chọn kết nối này giúp người dùng có thêm sự linh hoạt khi thiết lập phương thức giao tiếp với robot tùy theo môi trường và yêu cầu của hệ thống.
Đối với Robot 4 chân AgiBot D1 ULTRA W, các kết nối không dây có thể được xem xét cùng với tay cầm điều khiển có màn hình, mang đến phương thức điều khiển trực tiếp trong quá trình sử dụng. Robot cũng hỗ trợ chức năng theo dõi mục tiêu và UWB Following thông qua SDK, giúp mở rộng khả năng phát triển những kịch bản bám sát mục tiêu theo nền tảng mà nhà sản xuất cung cấp.
Tuy nhiên, chức năng UWB Following được xác định là hỗ trợ qua SDK, vì vậy người dùng cần dựa trên SDK và cấu hình thực tế để triển khai. Sản phẩm cũng có 4G ở mức tiêu chuẩn, bổ sung thêm một phương thức kết nối bên cạnh Wi-Fi và Bluetooth. Với hệ thống kết nối đa dạng, robot mang đến nền tảng phù hợp để người dùng nghiên cứu các phương thức điều khiển, truyền dữ liệu và tương tác với hệ thống trong phạm vi những tính năng được cung cấp.
Theo dõi mục tiêu và UWB Following – Robot 4 chân AgiBot D1 ULTRA W
Robot 4 chân AgiBot D1 ULTRA W có chức năng theo dõi mục tiêu và hỗ trợ UWB Following thông qua SDK, tạo thêm một hướng phát triển cho các bài toán liên quan đến khả năng bám sát mục tiêu. Tính năng này được cung cấp dưới dạng hỗ trợ qua SDK, vì vậy giá trị nổi bật nằm ở khả năng phát triển và tùy chỉnh thay vì chỉ sử dụng một chức năng đóng sẵn.
Với Robot 4 chân AgiBot D1 ULTRA W, người dùng có thể kết hợp nền tảng theo dõi mục tiêu với hệ thống camera và các cảm biến mở rộng được hỗ trợ để nghiên cứu những kịch bản phù hợp. Camera độ phân giải 1920 × 1080 pixels với DFOV 122°, HFOV 111° và VFOV 70° cung cấp nền tảng hình ảnh cho quá trình quan sát, trong khi LiDAR, RTK, Depth Camera và module định vị có thể được mở rộng thông qua SDK.
Sự kết hợp giữa khả năng theo dõi mục tiêu và hệ thống mở rộng giúp robot có nhiều tiềm năng trong các dự án nghiên cứu liên quan đến chuyển động và nhận biết môi trường. Người dùng vẫn cần dựa trên tài liệu SDK và cấu hình phần cứng thực tế để xây dựng chức năng cụ thể, bởi thông tin được cung cấp chỉ xác nhận khả năng hỗ trợ. Đây là một điểm đáng chú ý nếu mục tiêu của người dùng là sở hữu một nền tảng có thể tiếp tục phát triển thay vì chỉ tìm kiếm một robot với chức năng cố định.
Các hành động cơ bản và khả năng mở rộng hành động nâng cao
Robot 4 chân AgiBot D1 ULTRA W hỗ trợ nhiều hành động cơ bản gồm đứng, nằm, chế độ giảm chấn, điều chỉnh góc nghiêng pitch, điều chỉnh độ cao và xoay ngang. Những hành động này tạo thành nhóm thao tác nền tảng giúp người dùng làm quen với khả năng vận động và điều chỉnh tư thế của robot trong quá trình sử dụng.
Bên cạnh đó, Robot 4 chân AgiBot D1 ULTRA W hỗ trợ hành động nâng cao thông qua SDK, cho phép người dùng tiếp tục phát triển những hành vi phù hợp với mục tiêu nghiên cứu hoặc ứng dụng. Tốc độ cũng được cài đặt theo SDK, vì vậy khả năng điều chỉnh phần mềm đóng vai trò quan trọng trong quá trình khai thác robot.
Các phạm vi chuyển động của thân, đùi và cẳng được công bố cụ thể, tạo cơ sở để người dùng tìm hiểu cơ cấu chuyển động khi xây dựng các hành động mới. Việc có sẵn những hành động cơ bản giúp quá trình tiếp cận robot trở nên dễ hiểu hơn, trong khi SDK mở ra không gian phát triển sâu hơn cho người dùng có kiến thức lập trình và robot. Sự kết hợp giữa hành động cơ bản và hành động nâng cao là một trong những yếu tố khiến sản phẩm phù hợp với mục tiêu nghiên cứu, thử nghiệm và phát triển thứ cấp.
Hệ thống cổng giao tiếp phục vụ phát triển thứ cấp – Robot 4 chân AgiBot D1 ULTRA W
Robot 4 chân AgiBot D1 ULTRA W được trang bị hệ thống cổng giao tiếp mở rộng gồm Ethernet ×1, USB ×2, Power Port ×2, SBUS Port ×1 và UART Port ×1. Sự đa dạng này mang đến nhiều lựa chọn kết nối cho các thiết bị ngoại vi, module hoặc hệ thống hỗ trợ trong quá trình nghiên cứu và phát triển.
Với Robot 4 chân AgiBot D1 ULTRA W, khả năng phát triển thứ cấp không chỉ nằm ở SDK mà còn được hỗ trợ bởi các giao diện kết nối phần cứng được cung cấp trên robot. Ethernet có thể phục vụ các nhu cầu kết nối mạng phù hợp, USB cung cấp thêm cổng cho thiết bị ngoại vi, trong khi Power Port, SBUS Port và UART Port mở rộng thêm các phương thức giao tiếp theo thiết kế của hệ thống.
Người dùng có thể dựa vào các cổng này để xây dựng cấu hình phù hợp với mục tiêu của từng dự án, đồng thời kết hợp với các cảm biến mở rộng như LiDAR, RTK, Depth Camera và module định vị được hỗ trợ qua SDK. Các cổng giao tiếp được công bố rõ ràng giúp người dùng có cơ sở đánh giá khả năng mở rộng trước khi đầu tư. Đây là yếu tố quan trọng đối với một nền tảng robot hướng tới phát triển thứ cấp, bởi nhu cầu kết nối thêm phần cứng thường thay đổi theo từng bài toán thực tế.
Khả năng mô phỏng và phát triển trong môi trường Isaac Sim
Robot 4 chân AgiBot D1 ULTRA W hỗ trợ phát triển thứ cấp với gói SDK, giao diện tiêu chuẩn hóa, mô hình robot và giao diện mô phỏng, đồng thời hỗ trợ các môi trường mô phỏng như Isaac Sim. Điều này giúp sản phẩm phù hợp với người dùng muốn tiếp cận quá trình phát triển robot theo hướng thử nghiệm và mô phỏng trước khi xây dựng những hành động phù hợp trên hệ thống thực tế.
Đối với Robot 4 chân AgiBot D1 ULTRA W, mô hình robot và giao diện mô phỏng được cung cấp là những thành phần đáng chú ý trong hệ sinh thái phát triển, bởi chúng giúp người dùng có thêm công cụ để nghiên cứu robot. Khả năng mô phỏng đặc biệt có giá trị trong quá trình tìm hiểu chuyển động, điều khiển và xây dựng hành động nâng cao thông qua SDK.
Người dùng có thể dựa trên nền tảng được cung cấp để xây dựng các kịch bản thử nghiệm phù hợp với mục tiêu của mình, sau đó tiếp tục đánh giá khả năng triển khai trên robot. Sản phẩm vì vậy không chỉ hướng tới việc vận hành các hành động cơ bản mà còn cung cấp nền tảng để người dùng khám phá khả năng phát triển thứ cấp. Đây là điểm phù hợp với các nhu cầu nghiên cứu robot, giáo dục kỹ thuật và thử nghiệm những ý tưởng liên quan tới hệ thống robot bốn chân.
Pin 43,2V và thời lượng hoạt động 1–2 giờ – Robot 4 chân AgiBot D1 ULTRA W
Robot 4 chân AgiBot D1 ULTRA W sử dụng pin dung lượng 5Ah, dung lượng danh định 4,6Ah và điện áp 43,2V, đáp ứng nhu cầu cấp nguồn cho hệ thống robot theo cấu hình được cung cấp. Thời lượng pin được công bố ở mức 1–2 giờ, trong khi thời lượng sạc khoảng 1 giờ với bộ sạc tiêu chuẩn.
Khi sử dụng Robot 4 chân AgiBot D1 ULTRA W, thời gian hoạt động thực tế sẽ nằm trong phạm vi được công bố tùy theo điều kiện và cách thức vận hành, vì robot có thể thực hiện nhiều loại chuyển động khác nhau. Việc công bố rõ dung lượng, điện áp, thời lượng hoạt động và thời gian sạc giúp người dùng chủ động hơn trong việc lập kế hoạch vận hành.
Với thời lượng sạc khoảng 1 giờ, người dùng có thể cân nhắc chu kỳ sử dụng và sạc phù hợp với lịch trình thử nghiệm hoặc nghiên cứu. Bộ sạc được cung cấp theo tiêu chuẩn, giúp hệ thống có cấu hình nguồn đồng bộ theo thông tin sản phẩm. Đối với những người cần khai thác robot trong thời gian dài, việc chú ý tới thời lượng pin và thời gian sạc là yếu tố cần thiết để bố trí quá trình sử dụng hợp lý, đặc biệt trong các buổi thử nghiệm liên tục.
Khả năng vận hành trong nhiều điều kiện môi trường – Robot 4 chân AgiBot D1 ULTRA W
Robot 4 chân AgiBot D1 ULTRA W được công bố có nhiệt độ vận hành từ 0°C đến +40°C, đồng thời đạt chuẩn bảo vệ IP54. Những thông số này cung cấp cho người dùng cơ sở xác định điều kiện môi trường phù hợp khi đưa robot vào vận hành và thử nghiệm. Với Robot 4 chân AgiBot D1 ULTRA W, chuẩn bảo vệ IP54 là một thông tin quan trọng khi đánh giá khả năng sử dụng robot trong môi trường thực tế, nhưng người dùng vẫn cần đảm bảo môi trường triển khai nằm trong phạm vi phù hợp với thiết kế sản phẩm.
Robot cũng được công bố có thời lượng hoạt động ổn định trong môi trường khắc nghiệt lên tới 200 giờ, đây là một thông số đáng chú ý đối với những người quan tâm tới khả năng duy trì hoạt động của hệ thống. Quãng đường di chuyển tối đa được công bố ở mức 9 km, cung cấp thêm một thông tin cụ thể để người dùng tham khảo khi lập kế hoạch vận hành.
Các thông số về nhiệt độ, IP54, thời lượng hoạt động ổn định và quãng đường di chuyển giúp việc đánh giá robot có cơ sở rõ ràng hơn. Người dùng có thể dựa trên những giới hạn này để lựa chọn môi trường sử dụng phù hợp và xây dựng kịch bản vận hành theo đúng phạm vi được cung cấp.
Tay cầm điều khiển có màn hình và trải nghiệm sử dụng
Robot 4 chân AgiBot D1 ULTRA W được cung cấp tay cầm điều khiển có màn hình, mang lại một phương thức điều khiển trực tiếp cho người dùng trong quá trình vận hành robot. Tay cầm là một phần đáng chú ý khi người dùng muốn thao tác với robot mà không chỉ dựa vào quá trình phát triển phần mềm hoặc SDK.
Khi sử dụng Robot 4 chân AgiBot D1 ULTRA W, người dùng có thể kết hợp tay cầm với các hành động cơ bản được hỗ trợ như đứng, nằm, chế độ giảm chấn, điều chỉnh pitch, điều chỉnh độ cao và xoay ngang. Bên cạnh đó, robot hỗ trợ truyền hình ảnh RTT2.0 theo thời gian thực, kết hợp với camera 1920 × 1080 pixels có trường nhìn rộng, giúp người dùng có thêm thông tin hình ảnh trong quá trình vận hành. Hệ thống kết nối Wi-Fi 5.0, Bluetooth 5.0 và 4G tiêu chuẩn cũng bổ sung các phương thức giao tiếp cho hệ thống.
Sự kết hợp giữa tay cầm có màn hình, camera, truyền hình ảnh thời gian thực và nhiều kết nối giúp quá trình điều khiển trở nên đa dạng hơn. Đây là cấu hình phù hợp với người dùng muốn vừa trải nghiệm khả năng vận hành cơ bản vừa có thể tiếp tục khám phá các tính năng phát triển thông qua SDK.
Lựa chọn phù hợp cho nghiên cứu và phát triển Robot 4 chân AgiBot D1 ULTRA W
Robot 4 chân AgiBot D1 ULTRA W hướng tới một nền tảng có khả năng vận động, kết nối cảm biến và phát triển thứ cấp, phù hợp với người dùng quan tâm tới robot bốn chân. Sản phẩm không chỉ cung cấp các hành động cơ bản mà còn hỗ trợ SDK, giao diện tiêu chuẩn hóa, mô hình robot, giao diện mô phỏng và môi trường Isaac Sim, tạo điều kiện để người dùng tiếp tục nghiên cứu.
Với Robot 4 chân AgiBot D1 ULTRA W, khả năng mở rộng LiDAR, RTK, Depth Camera và module định vị là một lợi thế đáng chú ý đối với các dự án cần xây dựng cấu hình cảm biến riêng. Robot có 12 khớp tự do, mô-men xoắn cực đại khoảng 48 N·m, tải trọng khoảng 8 kg và không quá 10 kg, cùng khả năng leo bậc khoảng 16 cm, leo dốc tối đa 40° và nhảy tối đa 35 cm.
Hệ thống camera độ phân giải 1920 × 1080 pixels, truyền hình ảnh RTT2.0 theo thời gian thực và hỗ trợ theo dõi mục tiêu tiếp tục mở rộng khả năng khai thác của nền tảng. Với những người đang tìm kiếm một robot có thể vừa vận hành vừa tiếp tục phát triển, các thông số và tính năng được cung cấp tạo nên một cấu hình đáng cân nhắc. Đặc biệt, khả năng phát triển thứ cấp thông qua SDK giúp robot có thể phục vụ nhiều hướng nghiên cứu khác nhau trong phạm vi phần cứng và phần mềm được hỗ trợ.
Vì sao nên lựa chọn AgiBot D1 ULTRA W tại Hugotech.vn
Robot 4 chân AgiBot D1 ULTRA W là lựa chọn đáng cân nhắc đối với người dùng đang tìm kiếm một robot bốn chân có cấu hình rõ ràng và hỗ trợ phát triển thứ cấp. Sản phẩm có tình trạng mới 100%, bảo hành 1 năm và được cung cấp đầy đủ các thông tin quan trọng về kích thước, trọng lượng, tải trọng, khớp, bộ truyền động, camera, kết nối, pin và khả năng mở rộng.
Khi lựa chọn Robot 4 chân AgiBot D1 ULTRA W tại Hugotech.vn, khách hàng có thể dựa trên chính những thông số được công bố để đánh giá mức độ phù hợp với nhu cầu nghiên cứu, phát triển và vận hành của mình. Robot sở hữu CPU hiệu năng cao 8 nhân, 12 khớp tự do, công suất đầu ra tối đa 3500 W, camera 1920 × 1080 pixels, Wi-Fi 5.0, Bluetooth 5.0, 4G tiêu chuẩn và nhiều cổng giao tiếp mở rộng.
Sản phẩm còn hỗ trợ LiDAR, RTK, Depth Camera và module định vị thông qua SDK, đồng thời hỗ trợ UWB Following và hành động nâng cao qua SDK. Những yếu tố này tạo nên một nền tảng có khả năng mở rộng thay vì chỉ giới hạn ở các chức năng cơ bản có sẵn. Nếu nhu cầu của khách hàng là tìm kiếm một robot bốn chân có khả năng vận động linh hoạt, hỗ trợ cảm biến mở rộng và phục vụ phát triển thứ cấp, đây là sản phẩm có nhiều thông số phù hợp để cân nhắc.
Tổng kết
Robot 4 chân AgiBot D1 ULTRA W kết hợp cấu trúc hợp kim nhôm và nhựa kỹ thuật cường độ cao với hệ thống 12 khớp tự do, bộ truyền động mật độ công suất cao, khả năng mang tải khoảng 8 kg và nhiều chế độ vận động. Từ khả năng leo bậc khoảng 16 cm, leo dốc tối đa 40°, nhảy tối đa 35 cm cho tới quãng đường di chuyển tối đa 9 km, sản phẩm cung cấp một tập hợp thông số rõ ràng để người dùng đánh giá trước khi triển khai.
Robot 4 chân AgiBot D1 ULTRA W còn nổi bật ở khả năng phát triển thứ cấp thông qua SDK, hỗ trợ mô hình robot, giao diện tiêu chuẩn hóa, giao diện mô phỏng và môi trường Isaac Sim. Hệ thống camera 1920 × 1080 pixels, truyền hình ảnh RTT2.0 theo thời gian thực, hỗ trợ theo dõi mục tiêu, UWB Following qua SDK và khả năng mở rộng LiDAR, RTK, Depth Camera, module định vị mang đến thêm nhiều hướng khai thác.
Robot sử dụng pin 5Ah, 43,2V với thời lượng hoạt động 1–2 giờ và thời gian sạc khoảng 1 giờ, đồng thời hỗ trợ Wi-Fi 5.0, Bluetooth 5.0 và 4G tiêu chuẩn. Với tình trạng mới 100% và bảo hành 1 năm, sản phẩm là một nền tảng đáng quan tâm cho các nhu cầu nghiên cứu, thử nghiệm và phát triển robot bốn chân.
Nếu khách hàng đang tìm kiếm một hệ thống có khả năng kết hợp giữa vận động, điều khiển, cảm biến mở rộng và phát triển phần mềm, các thông số được cung cấp của Robot 4 chân AgiBot D1 ULTRA W là cơ sở rõ ràng để đưa ra lựa chọn phù hợp tại Hugotech.vn.


 0