Đứng, nằm, chế độ giảm chấn, điều chỉnh góc nghiêng, điều chỉnh chiều cao, xoay ngang
Chức năng đặc biệt
Nhảy về phía trước, nhảy lên cao, đứng bằng hai chân, nhào lộn (backflip), vẫy tay…
Truyền hình ảnh thời gian thực
Hỗ trợ
Hỗ trợ phát triển thứ cấp
Hỗ trợ
Cổng mở rộng
Ethernet, USB, cổng nguồn, cổng SBUS, cổng UART
Pin
Dung lượng danh định 4,6 Ah, điện áp 43,2 V
Phụ kiện (Accessories)
Bộ nguồn (Adapter)
Tiêu chuẩn
Đế sạc
Tiêu chuẩn
Tay điều khiển cầm tay
Tiêu chuẩn
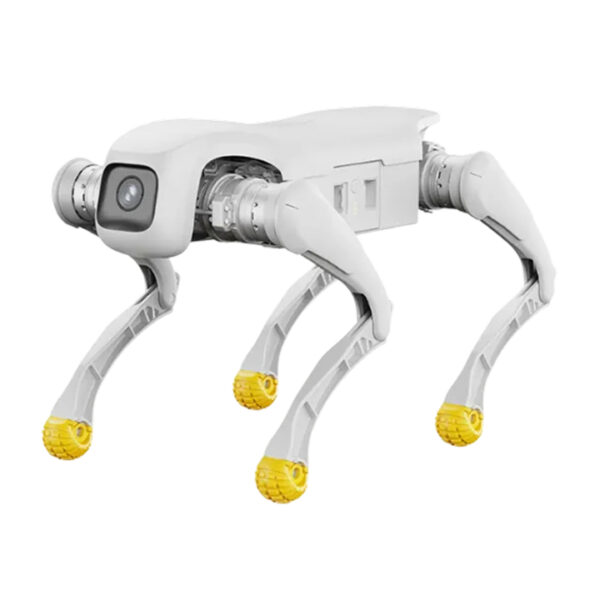
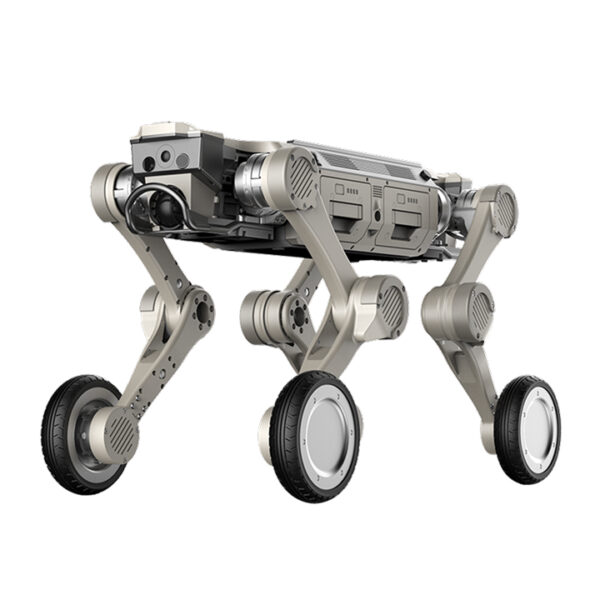
Robot 4 chân AgiBot D1 Edu
Trong bối cảnh công nghệ robot ngày càng phát triển mạnh mẽ, robot bốn chân đang trở thành nền tảng được nhiều doanh nghiệp, trường đại học và viện nghiên cứu lựa chọn để phục vụ cho việc nghiên cứu trí tuệ nhân tạo, điều khiển tự động và phát triển các ứng dụng robot thế hệ mới.
Robot 4 chân AgiBot D1 Edu được phát triển nhằm mang đến một giải pháp hiện đại với khả năng vận động linh hoạt, cấu hình phần cứng mạnh mẽ cùng khả năng hỗ trợ phát triển thứ cấp dành cho các đơn vị nghiên cứu và giáo dục. Đây không chỉ là một robot có khả năng di chuyển ổn định mà còn là nền tảng mở để người dùng khai thác, lập trình và phát triển nhiều ứng dụng khác nhau.
Với thiết kế chắc chắn, hiệu năng cao và hệ thống cổng mở rộng đa dạng, Robot 4 chân AgiBot D1 Edu đáp ứng tốt nhu cầu nghiên cứu, thử nghiệm cũng như đào tạo trong lĩnh vực robot hiện đại. Khi lựa chọn sản phẩm tại hugotech.vn, khách hàng sẽ được tư vấn giải pháp phù hợp nhằm khai thác tối đa giá trị của thiết bị, từ nghiên cứu khoa học đến ứng dụng thực tế trong nhiều lĩnh vực công nghệ.
Thiết kế bền bỉ với vật liệu chất lượng cao
Một trong những ưu điểm nổi bật của Robot 4 chân AgiBot D1 Edu là kết cấu được thiết kế nhằm cân bằng giữa độ bền, trọng lượng và khả năng vận động. Robot sử dụng hợp kim nhôm kết hợp với nhựa kỹ thuật cường độ cao để tạo nên khung máy chắc chắn, giúp thiết bị chịu được cường độ vận hành liên tục trong môi trường nghiên cứu và đào tạo. Việc sử dụng vật liệu này còn góp phần giảm trọng lượng tổng thể, tạo điều kiện cho robot di chuyển linh hoạt hơn mà vẫn đảm bảo độ ổn định.
Ở trạng thái hoạt động, Robot 4 chân AgiBot D1 Edu có kích thước khoảng 635 × 360 × 420 mm, phù hợp để hoạt động trong nhiều không gian khác nhau như phòng thí nghiệm, trung tâm nghiên cứu hoặc khu vực trình diễn công nghệ.
Khi gập lại, kích thước chỉ còn khoảng 675 × 435 × 145 mm, giúp việc vận chuyển và lưu trữ trở nên thuận tiện hơn. Trọng lượng khoảng 15,5 kg đã bao gồm pin cũng mang lại lợi thế về tính cơ động, giúp người dùng dễ dàng triển khai robot tại nhiều địa điểm.
Hiệu năng mạnh mẽ với CPU hiệu năng cao
Để đáp ứng các tác vụ nghiên cứu và điều khiển chuyển động, Robot 4 chân AgiBot D1 Edu được trang bị CPU hiệu năng cao 8 nhân. Bộ xử lý này là trung tâm điều khiển toàn bộ hoạt động của robot, đảm nhiệm việc xử lý dữ liệu, điều khiển chuyển động và phản hồi các lệnh vận hành theo thời gian thực. Nhờ cấu hình này, robot có khả năng duy trì hiệu suất ổn định trong nhiều tình huống làm việc liên tục.
Không chỉ sở hữu bộ xử lý mạnh, Robot 4 chân AgiBot D1 Edu còn có công suất tối đa lên đến 3500 W. Công suất lớn giúp robot tạo ra lực vận động mạnh mẽ để thực hiện các thao tác như tăng tốc, leo dốc, bật nhảy hoặc duy trì sự cân bằng trên nhiều dạng địa hình. Đây là nền tảng quan trọng giúp robot phục vụ hiệu quả cho các dự án nghiên cứu chuyên sâu về điều khiển và chuyển động.
Khả năng di chuyển linh hoạt trên nhiều địa hình
Một robot nghiên cứu cần có khả năng thích nghi với nhiều điều kiện môi trường khác nhau, và Robot 4 chân AgiBot D1 Edu đáp ứng tốt yêu cầu đó. Robot có tốc độ tối đa khoảng 3,5 m/s, cho phép thực hiện các bài thử nghiệm cần tốc độ cao hoặc di chuyển trên quãng đường dài trong thời gian ngắn. Tốc độ này góp phần nâng cao hiệu quả nghiên cứu và trình diễn công nghệ.
Ngoài khả năng tăng tốc nhanh, Robot 4 chân AgiBot D1 Edu còn có thể leo bậc liên tục với chiều cao lên đến 16 cm và vượt qua độ dốc tối đa 40°. Đây là những thông số thể hiện khả năng thích nghi với địa hình phức tạp, hỗ trợ robot hoạt động hiệu quả trong nhiều điều kiện thử nghiệm khác nhau. Đối với các dự án nghiên cứu robot tự hành hoặc điều hướng, đây là nền tảng rất quan trọng.
Khả năng bật nhảy và tải trọng hiệu dụng
Không chỉ vận hành linh hoạt trên mặt đất, Robot 4 chân AgiBot D1 Edu còn có khả năng bật nhảy với chiều cao lên đến 35 cm. Đây là kết quả của hệ thống truyền động có mật độ công suất cao kết hợp cùng cấu trúc cơ khí được tối ưu hóa. Khả năng này giúp robot thực hiện nhiều bài kiểm tra về cân bằng, chuyển động và điều khiển động lực học.
Song song với đó, Robot 4 chân AgiBot D1 Edu có tải trọng hiệu dụng khoảng 5 kg. Người dùng có thể tận dụng khả năng này để lắp đặt thêm các thiết bị nghiên cứu hoặc mô-đun thử nghiệm phù hợp với từng dự án cụ thể. Đây là ưu điểm giúp robot trở thành nền tảng mở cho nhiều mục tiêu nghiên cứu khác nhau.
Hệ thống khớp chính xác mang lại chuyển động mượt mà
Khả năng vận động của Robot 4 chân AgiBot D1 Edu được tạo nên bởi hệ thống 12 động cơ khớp hợp kim nhôm chính xác kết hợp với bộ truyền động mật độ công suất cao. Thiết kế này giúp robot thực hiện các chuyển động mượt mà, chính xác và ổn định trong quá trình hoạt động.
Bên cạnh đó, Robot 4 chân AgiBot D1 Edu có mô-men xoắn khớp tối đa đạt 48 N·m, tạo ra lực đủ lớn để robot thực hiện các thao tác như leo dốc, bật nhảy hoặc thay đổi tư thế liên tục. Việc kết hợp giữa mô-men xoắn lớn và hệ thống truyền động hiện đại góp phần nâng cao hiệu quả vận hành trong các môi trường nghiên cứu và đào tạo.
Phạm vi chuyển động rộng giúp robot thích nghi tốt hơn
Hệ thống khớp của Robot 4 chân AgiBot D1 Edu được thiết kế với phạm vi chuyển động lớn nhằm tăng khả năng thích nghi trong nhiều điều kiện hoạt động. Phần thân có góc chuyển động từ -28° đến 28°, khớp đùi từ -170° đến 66° và khớp cẳng chân từ 35° đến 156°. Các thông số này giúp robot thực hiện nhiều tư thế khác nhau trong quá trình vận hành.
Nhờ phạm vi chuyển động rộng, Robot 4 chân AgiBot D1 Edu có thể duy trì sự cân bằng khi vượt qua chướng ngại vật hoặc thay đổi tư thế nhanh chóng. Điều này rất hữu ích trong các bài nghiên cứu liên quan đến điều khiển robot, tối ưu hóa chuyển động hoặc thử nghiệm thuật toán cân bằng.
Hệ thống camera và cảm biến hỗ trợ quan sát
Để hỗ trợ người dùng trong quá trình nghiên cứu, Robot 4 chân AgiBot D1 Edu được trang bị hệ thống camera có góc nhìn rộng gồm DFOV 122°, HFOV 111° và VFOV 70°. Hệ thống này giúp robot thu nhận hình ảnh trong phạm vi lớn hơn, phục vụ cho việc quan sát và phân tích môi trường.
Ngoài camera, Robot 4 chân AgiBot D1 Edu còn tích hợp cảm biến IMU tiêu chuẩn nhằm hỗ trợ nhận biết trạng thái chuyển động và duy trì cân bằng trong quá trình hoạt động. Sự kết hợp giữa camera và IMU tạo nên nền tảng quan trọng cho các bài nghiên cứu về điều hướng, nhận thức môi trường và điều khiển robot hiện đại.
Chức năng vận hành đa dạng đáp ứng nhiều nhu cầu nghiên cứu
Điểm khác biệt quan trọng của Robot 4 chân AgiBot D1 Edu so với nhiều nền tảng robot bốn chân thông thường là khả năng hỗ trợ đầy đủ các chức năng vận hành tiêu chuẩn kết hợp với môi trường phát triển mở. Robot được tích hợp các chế độ như đứng, nằm, chế độ giảm chấn, điều chỉnh góc nghiêng, điều chỉnh chiều cao và xoay ngang, giúp người dùng dễ dàng chuyển đổi giữa các trạng thái hoạt động khác nhau.
Đây là nền tảng quan trọng để triển khai các bài nghiên cứu về cân bằng, điều khiển chuyển động và tối ưu hóa thuật toán vận hành. Các chức năng được tích hợp sẵn giúp người dùng có thể nhanh chóng bắt đầu quá trình thử nghiệm mà không cần xây dựng lại toàn bộ hệ thống điều khiển từ đầu.
Nhờ những chế độ hoạt động này, Robot 4 chân AgiBot D1 Edu phù hợp với các phòng thí nghiệm, trường đại học và trung tâm nghiên cứu đang cần một nền tảng robot có khả năng vận động linh hoạt để phục vụ đào tạo cũng như phát triển các giải pháp tự động hóa. Việc kết hợp giữa phần cứng mạnh mẽ và các chế độ điều khiển hoàn chỉnh giúp robot trở thành công cụ nghiên cứu hiệu quả trong nhiều lĩnh vực khác nhau.
Khả năng thực hiện các chuyển động phức tạp
Không chỉ dừng lại ở những chuyển động cơ bản, Robot 4 chân AgiBot D1 Edu còn hỗ trợ nhiều thao tác vận động đặc biệt như nhảy về phía trước, nhảy lên cao, đứng bằng hai chân, nhào lộn (backflip) và vẫy tay. Những chuyển động này thể hiện khả năng phối hợp chính xác giữa hệ thống truyền động, động cơ khớp và bộ xử lý trung tâm, mang đến sự ổn định ngay cả khi robot thực hiện các thao tác có độ khó cao.
Đối với hoạt động nghiên cứu robot động lực học hoặc trình diễn công nghệ, Robot 4 chân AgiBot D1 Edu tạo ra nhiều giá trị thực tiễn. Người dùng có thể khai thác các chuyển động có sẵn để đánh giá khả năng cân bằng, nghiên cứu thuật toán điều khiển hoặc xây dựng các chương trình biểu diễn robot nhằm giới thiệu công nghệ đến khách tham quan và đối tác.
Hỗ trợ truyền hình ảnh theo thời gian thực
Trong quá trình nghiên cứu và thử nghiệm, việc theo dõi dữ liệu trực tiếp đóng vai trò rất quan trọng. Chính vì vậy, Robot 4 chân AgiBot D1 Edu được trang bị khả năng truyền hình ảnh theo thời gian thực, giúp người vận hành quan sát liên tục trạng thái hoạt động của robot. Tính năng này hỗ trợ quá trình giám sát, đánh giá và phân tích dữ liệu trong suốt quá trình vận hành.
Khả năng truyền hình ảnh trực tiếp còn giúp Robot 4 chân AgiBot D1 Edu trở thành công cụ hữu ích trong các bài thực hành và trình diễn. Giảng viên, kỹ sư hoặc nhà nghiên cứu có thể quan sát quá trình hoạt động của robot từ nhiều góc độ khác nhau để đánh giá hiệu quả của các thuật toán điều khiển hoặc các phương án nghiên cứu đang triển khai.
Hỗ trợ phát triển thứ cấp dành cho nghiên cứu
Ưu điểm nổi bật nhất của Robot 4 chân AgiBot D1 Edu nằm ở khả năng hỗ trợ phát triển thứ cấp. Đây là tính năng rất quan trọng đối với các trường đại học, viện nghiên cứu và doanh nghiệp công nghệ khi cần xây dựng những ứng dụng robot riêng dựa trên nền tảng phần cứng có sẵn. Người dùng có thể phát triển thêm phần mềm, thuật toán hoặc các chương trình điều khiển phù hợp với mục tiêu nghiên cứu mà không bị giới hạn trong các chức năng mặc định.
Nhờ khả năng phát triển mở, Robot 4 chân AgiBot D1 Edu không chỉ là một robot hoàn chỉnh mà còn đóng vai trò là nền tảng nghiên cứu lâu dài. Điều này giúp tối ưu chi phí đầu tư khi robot có thể được mở rộng và nâng cấp theo từng giai đoạn phát triển của dự án thay vì phải thay thế toàn bộ hệ thống.
Pin và khả năng vận hành liên tục
Nguồn năng lượng của Robot 4 chân AgiBot D1 Edu được cung cấp bởi bộ pin có dung lượng danh định 4,6 Ah với điện áp 43,2 V. Theo thông số kỹ thuật, robot có thể hoạt động trong khoảng từ 1 đến 2 giờ trước khi cần sạc lại. Đây là khoảng thời gian phù hợp cho nhiều bài thực hành, nghiên cứu hoặc trình diễn công nghệ.
Ngoài thời lượng sử dụng, Robot 4 chân AgiBot D1 Edu còn có thời gian sạc nhanh khoảng 1 giờ để sạc từ 10% lên 90%. Điều này giúp giảm thời gian chờ và tăng hiệu quả khai thác thiết bị trong các phòng thí nghiệm hoặc trung tâm đào tạo có lịch sử dụng liên tục.
Hệ thống cổng mở rộng đa dạng
Khác với phiên bản tiêu chuẩn, Robot 4 chân AgiBot D1 Edu được trang bị đầy đủ các cổng mở rộng gồm Ethernet, USB, cổng nguồn, cổng SBUS và cổng UART. Đây là lợi thế rất lớn dành cho các đơn vị nghiên cứu khi cần kết nối thêm cảm biến, mô-đun điều khiển hoặc các thiết bị ngoại vi phục vụ thử nghiệm.
Nhờ hệ thống kết nối phong phú, Robot 4 chân AgiBot D1 Edu có thể được tích hợp vào nhiều hệ thống nghiên cứu khác nhau. Người dùng có thể mở rộng khả năng của robot theo từng dự án cụ thể, từ điều khiển tự động, thu thập dữ liệu cho đến phát triển các ứng dụng robot thông minh.
Hoạt động ổn định trong nhiều môi trường
Robot 4 chân AgiBot D1 Edu được thiết kế để hoạt động trong dải nhiệt độ từ 0°C đến 40°C. Đây là điều kiện phù hợp với phần lớn môi trường nghiên cứu, phòng học, trung tâm công nghệ hoặc khu vực trình diễn trong nhà. Thiết bị duy trì hiệu suất ổn định khi làm việc trong điều kiện nhiệt độ theo đúng khuyến nghị kỹ thuật.
Với phạm vi hoạt động khoảng 6 km ± 1 km theo thông số nhà sản xuất, Robot 4 chân AgiBot D1 Edu đáp ứng tốt nhu cầu thử nghiệm trong nhiều bài nghiên cứu khác nhau. Khả năng vận hành ổn định giúp người dùng yên tâm triển khai các chương trình đào tạo hoặc thử nghiệm kéo dài.
Phụ kiện tiêu chuẩn đi kèm
Để người dùng có thể nhanh chóng đưa robot vào hoạt động, Robot 4 chân AgiBot D1 Edu được trang bị sẵn bộ nguồn (Adapter), đế sạc và tay điều khiển cầm tay. Những phụ kiện này hỗ trợ quá trình cài đặt, sạc pin và điều khiển robot trở nên đơn giản hơn ngay từ lần sử dụng đầu tiên.
Việc đi kèm đầy đủ phụ kiện cũng giúp Robot 4 chân AgiBot D1 Edu sẵn sàng cho các hoạt động nghiên cứu và đào tạo mà không cần đầu tư thêm các thiết bị cơ bản. Đây là lợi thế giúp tiết kiệm thời gian chuẩn bị và tối ưu hiệu quả triển khai.
Giá trị dành cho giáo dục và doanh nghiệp
Là phiên bản được phát triển theo định hướng nghiên cứu và giáo dục, Robot 4 chân AgiBot D1 Edu mang lại giá trị lớn cho các trường đại học, trung tâm STEM, viện nghiên cứu và doanh nghiệp công nghệ. Khả năng hỗ trợ phát triển thứ cấp cùng hệ thống cổng mở rộng giúp robot trở thành nền tảng phù hợp để xây dựng các bài nghiên cứu về điều khiển, trí tuệ nhân tạo và robot tự hành.
Đối với doanh nghiệp, Robot 4 chân AgiBot D1 Edu còn là công cụ trình diễn công nghệ hiệu quả. Robot có thể được sử dụng trong các sự kiện giới thiệu sản phẩm, hội thảo kỹ thuật hoặc triển lãm đổi mới sáng tạo nhằm nâng cao hình ảnh thương hiệu và thể hiện năng lực công nghệ.
Vì sao nên mua tại hugotech.vn?
Khi lựa chọn Robot 4 chân AgiBot D1 Edu tại hugotech.vn, khách hàng sẽ nhận được sản phẩm mới 100% cùng chế độ bảo hành 1 năm theo thông tin sản phẩm. Đội ngũ tư vấn sẽ hỗ trợ giải đáp chi tiết về cấu hình, khả năng mở rộng cũng như định hướng triển khai phù hợp với từng nhu cầu nghiên cứu, đào tạo hoặc ứng dụng thực tế.
Ngoài việc cung cấp thiết bị, hugotech.vn còn đồng hành cùng khách hàng trong việc lựa chọn giải pháp robot phù hợp với mục tiêu đầu tư. Đây là lợi thế giúp các đơn vị giáo dục, doanh nghiệp và tổ chức nghiên cứu khai thác tối đa hiệu quả của Robot 4 chân AgiBot D1 Edu trong quá trình sử dụng lâu dài.
Kết luận
Với thiết kế chắc chắn từ hợp kim nhôm và nhựa kỹ thuật cường độ cao, CPU hiệu năng cao 8 nhân, công suất tối đa 3500 W, tốc độ 3,5 m/s, tải trọng 5 kg, khả năng leo bậc 16 cm, leo dốc 40°, bật nhảy 35 cm, hệ thống 12 động cơ khớp chính xác cùng khả năng hỗ trợ phát triển thứ cấp và hệ thống cổng mở rộng đa dạng, Robot 4 chân AgiBot D1 Edu là nền tảng robot bốn chân lý tưởng dành cho nghiên cứu, giáo dục và phát triển công nghệ.
Nếu bạn đang tìm kiếm một giải pháp robot hiện đại có khả năng mở rộng cao, hỗ trợ nghiên cứu chuyên sâu và đáp ứng tốt các yêu cầu đào tạo, Robot 4 chân AgiBot D1 Edu là lựa chọn đáng cân nhắc. Khi mua tại hugotech.vn, khách hàng không chỉ sở hữu một sản phẩm công nghệ tiên tiến mà còn nhận được sự tư vấn chuyên nghiệp, giúp triển khai hiệu quả các dự án robot và ứng dụng công nghệ trong thực tế.


 0