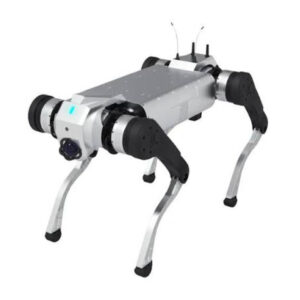
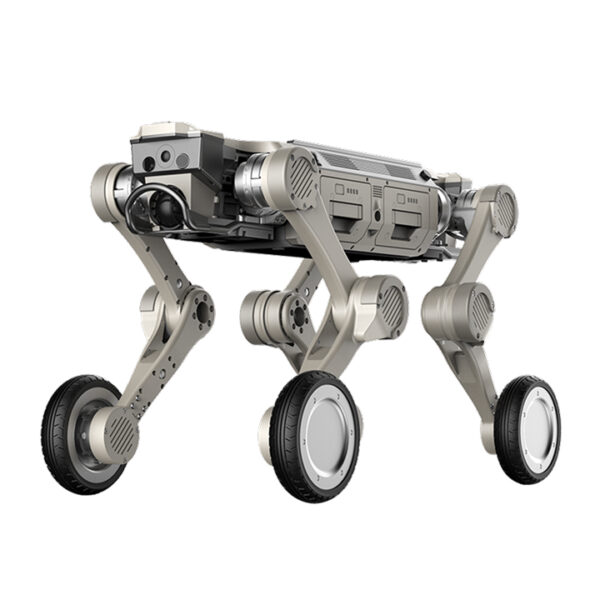
Kích thước: 1270 × 520 × 730 mm (Đứng); 1360 × 570 × 300 mm (Gập)
Trọng lượng: 68 kg (bao gồm pin)
Tải trọng : 50 kg
Tốc độ: 3 m/s
Cảm biến: 1 LiDAR 96; 1 × IMU cấp độ ô tô; 1 camera góc rộng phía trước và 1 phía sau; camera công nghiệp 2 MP; DFOV 150°, HFOV 130°, VFOV 73°; tốc độ khung hình 30 fps
Pin: Dung lượng định mức 45 ± 1 Ah; Thời lượng pin 5,5 giờ khi không tải; từ 2 giờ trở lên khi tải 50 kg
5,5 giờ khi không tải; từ 2 giờ trở lên khi tải 50 kg
Phạm vi hoạt động
21 ± 1 km khi không tải; 11 ± 1 km khi đầy tải
THÔNG SỐ HIỆU NĂNG
Tốc độ đi bộ liên tục
0–1,2 m/s
Tốc độ tối đa
3 m/s
Tải trọng định mức
50 kg
Độ cao leo cầu thang liên tục
30 cm
Góc leo tối đa
45°
THÔNG SỐ KHỚP
Mô-men xoắn khớp tối đa
Tối đa 300 N·m (giới hạn bằng phần mềm ở mức 180 N·m)
Phạm vi chuyển động của khớp (thân)
-45° đến 45°
Phạm vi chuyển động của khớp (đùi)
-200° đến 20°
Phạm vi chuyển động của khớp (cẳng chân)
30° đến 160°
HỆ THỐNG CẢM BIẾN
LiDAR
1 LiDAR 96 kênh phía trước; góc bao phủ 360° × 90°; phạm vi phát hiện lên đến 120 m đường kính; độ chính xác 1,5 cm
Camera góc rộng
1 camera góc rộng phía trước và 1 phía sau; camera công nghiệp 2 MP; DFOV 150°, HFOV 130°, VFOV 73°; tốc độ khung hình 30 fps
IMU
1 × IMU cấp độ ô tô
DANH SÁCH CHỨC NĂNG
Chuyển động tiêu chuẩn
Đứng, nằm sấp, giảm chấn, giảm tải lực; leo cầu thang, vượt chướng ngại vật
Truyền video thời gian thực
Có hỗ trợ
Phát triển thứ cấp
SDK hiện tại hỗ trợ cả giao thức giao tiếp TCP và ROS; cung cấp gói SDK cho kiến trúc X86 và ARM
Kết nối
Hỗ trợ Wi-Fi 6.0, Bluetooth 5.2; tùy chọn mô-đun 4G
Cổng mở rộng
Cổng giao tiếp: 3 × Gigabit Ethernet, 2 × USB 3.0, 1 × Fast Ethernet (100 Mbps) và cổng serial. Cổng xuất nguồn: 12V, 24V, 48V; công suất tối đa 720W; hỗ trợ sạc trực tiếp qua cổng pin
PHỤ KIỆN
Bộ sạc/Adapter
Tiêu chuẩn
Đầu nối sạc pin
Tiêu chuẩn
Bộ điều khiển từ xa
Bộ điều khiển từ xa tích hợp màn hình, có chế độ dừng khẩn cấp thủ công; phạm vi điều khiển tối đa 500 m
Trạm sạc tự động
Tùy chọn
Robot 4 chân AgiBot D1 MaxPro
Robot 4 chân AgiBot D1 MaxPro là mẫu robot bốn chân được thiết kế với kết cấu sử dụng hợp kim nhôm kết hợp nhựa kỹ thuật độ bền cao, hướng đến khả năng vận hành linh hoạt trong nhiều điều kiện khác nhau. Robot có kích thước khi đứng 1270 × 520 × 730 mm và kích thước khi nằm hoặc gập 1360 × 570 × 300 mm, với tổng trọng lượng 68 kg bao gồm pin.
Sở hữu 12 DoF, tương ứng 3 DoF trên mỗi chân, sản phẩm có nền tảng chuyển động phù hợp cho các tư thế đứng, nằm sấp, giảm chấn, giảm tải lực cũng như khả năng leo cầu thang và vượt chướng ngại vật. Điểm đáng chú ý của Robot 4 chân AgiBot D1 MaxPro còn nằm ở mô-đun tính toán 117 TOPS GPU kết hợp
ARM CPU, hệ thống cảm biến gồm LiDAR 96 kênh, camera góc rộng phía trước và phía sau cùng IMU cấp độ ô tô, giúp robot có nền tảng phục vụ các hoạt động điều khiển, nhận biết môi trường và phát triển thứ cấp. Với tải trọng định mức 50 kg, tốc độ tối đa 3 m/s, khả năng leo liên tục bậc cao 30 cm và góc leo tối đa 45°, đây là một lựa chọn đáng chú ý cho các nhu cầu nghiên cứu, phát triển robot và những bài toán cần một nền tảng robot bốn chân có khả năng mang tải.
Thiết kế chắc chắn với vật liệu phù hợp cho robot bốn chân
Robot 4 chân AgiBot D1 MaxPro sử dụng sự kết hợp giữa hợp kim nhôm và nhựa kỹ thuật độ bền cao, tạo nên một kết cấu vừa hướng đến độ chắc chắn vừa phù hợp với yêu cầu vận hành của một robot bốn chân có tải trọng lớn.
Khi ở trạng thái đứng, robot có kích thước 1270 × 520 × 730 mm, tạo nên một hình dáng có chiều dài và chiều cao đáng kể so với một nền tảng robot nhỏ gọn thông thường.
Khi nằm hoặc gập lại, kích thước chuyển thành 1360 × 570 × 300 mm, giúp thay đổi trạng thái của robot theo nhu cầu sử dụng. Tổng trọng lượng của robot bao gồm pin là 68 kg, vì vậy sản phẩm được xây dựng theo hướng một nền tảng robot có cấu trúc đáng kể, phù hợp với các nhiệm vụ cần khả năng mang tải và vận hành thực tế.
Thiết kế này cũng kết hợp với hệ thống khớp có mô-men xoắn tối đa 300 N·m, được giới hạn bằng phần mềm ở mức 180 N·m, tạo cơ sở cho các chuyển động cần lực lớn trong quá trình vận hành.
12 DoF tạo nền tảng chuyển động linh hoạt
Một trong những yếu tố quan trọng trên Robot 4 chân AgiBot D1 MaxPro là hệ thống 12 bậc tự do, được phân bổ thành 3 DoF trên mỗi chân. Cấu trúc này cho phép từng chân có nhiều khả năng thay đổi vị trí và tư thế, từ đó hỗ trợ các chuyển động được liệt kê trong hệ thống chức năng của sản phẩm như đứng, nằm sấp, giảm chấn, giảm tải lực, leo cầu thang và vượt chướng ngại vật.
Phạm vi chuyển động của các khớp cũng được thiết kế khá rộng, với khớp thân từ -45° đến 45°, khớp đùi từ -200° đến 20° và khớp cẳng chân từ 30° đến 160°. Các thông số này cho thấy hệ thống cơ khí của robot được xây dựng để đáp ứng nhiều tư thế chuyển động khác nhau thay vì chỉ tập trung vào việc đi bộ trên bề mặt phẳng.
Đối với những người nghiên cứu robot bốn chân hoặc cần một nền tảng để phát triển các bài toán chuyển động, hệ thống 12 DoF là một đặc điểm đáng quan tâm của Robot 4 chân AgiBot D1 MaxPro.
Tốc độ tối đa 3 m/s, phù hợp nhiều bài toán vận hành – Robot 4 chân AgiBot D1 MaxPro
Robot 4 chân AgiBot D1 MaxPro có tốc độ đi bộ liên tục trong khoảng 0–1,2 m/s và tốc độ tối đa đạt 3 m/s. Việc có cả thông số tốc độ đi bộ liên tục và tốc độ tối đa giúp người dùng hình dung rõ hơn về khả năng vận hành của robot trong những điều kiện khác nhau.
Ở tốc độ đi bộ liên tục, robot có thể thực hiện các chuyển động theo hướng ổn định trong giới hạn thông số được cung cấp, trong khi tốc độ tối đa 3 m/s cho thấy nền tảng có khả năng di chuyển nhanh hơn khi cần thiết.
Bên cạnh tốc độ, khả năng chuyển động của sản phẩm còn gắn với tải trọng định mức 50 kg, khả năng leo cầu thang liên tục 30 cm và góc leo tối đa 45°. Sự kết hợp giữa các thông số này khiến Robot 4 chân AgiBot D1 MaxPro trở thành một nền tảng đáng chú ý khi người dùng cần thử nghiệm robot bốn chân trong các bài toán liên quan đến vận động, mang tải và vượt địa hình.
Khả năng mang tải lên đến 50 kg – Robot 4 chân AgiBot D1 MaxPro
Một điểm nổi bật khác của Robot 4 chân AgiBot D1 MaxPro là tải trọng định mức đạt 50 kg. Đây là thông số quan trọng đối với robot bốn chân bởi khả năng mang tải quyết định trực tiếp đến những nhiệm vụ mà nền tảng có thể hướng đến trong quá trình nghiên cứu, phát triển hoặc thử nghiệm.
Theo thông tin được cung cấp, thời lượng pin của robot đạt 5,5 giờ khi không tải và từ 2 giờ trở lên khi tải 50 kg, cho thấy thời gian hoạt động được công bố tương ứng với hai điều kiện tải khác nhau. Phạm vi hoạt động cũng được nêu ở mức 21 ± 1 km khi không tải và 11 ± 1 km khi đầy tải, giúp người dùng có thêm cơ sở để đánh giá khả năng vận hành theo khối lượng mang theo.
Với tải trọng định mức 50 kg, sản phẩm hướng đến những bài toán yêu cầu một nền tảng có khả năng mang theo thiết bị hoặc tải trọng đáng kể, thay vì chỉ tập trung vào chuyển động của chính robot.
Vượt cầu thang và địa hình có độ dốc – Robot 4 chân AgiBot D1 MaxPro
Khả năng di chuyển trên địa hình phức tạp là một trong những lý do khiến robot bốn chân được quan tâm, và Robot 4 chân AgiBot D1 MaxPro được cung cấp các thông số rõ ràng về khả năng vượt địa hình. Robot có thể leo cầu thang liên tục với độ cao 30 cm và đạt góc leo tối đa 45°, cho thấy hệ thống chuyển động được thiết kế để xử lý những điều kiện không chỉ giới hạn ở mặt sàn bằng phẳng.
Danh sách chuyển động tiêu chuẩn của sản phẩm cũng bao gồm leo cầu thang và vượt chướng ngại vật, kết hợp với hệ thống khớp có mô-men xoắn tối đa 300 N·m và giới hạn bằng phần mềm ở mức 180 N·m. Những thông số này tạo thành một nền tảng cơ khí phục vụ cho các nhiệm vụ cần robot thay đổi tư thế và tạo lực trong quá trình di chuyển.
Đối với các phòng nghiên cứu, đơn vị phát triển robot hoặc người dùng cần thử nghiệm khả năng vận động, Robot 4 chân AgiBot D1 MaxPro mang đến một bộ thông số cụ thể để tham khảo khi xây dựng bài toán triển khai.
LiDAR 96 kênh với góc quan sát 360° × 90° – Robot 4 chân AgiBot D1 MaxPro
Hệ thống cảm biến trên Robot 4 chân AgiBot D1 MaxPro được trang bị một LiDAR 96 kênh ở phía trước, với góc bao phủ 360° × 90°. Theo thông số sản phẩm, LiDAR có phạm vi phát hiện lên đến 120 m đường kính và độ chính xác 1,5 cm, cung cấp một thành phần cảm biến quan trọng cho quá trình nhận biết môi trường xung quanh robot.
Việc sử dụng LiDAR 96 kênh cùng góc bao phủ rộng giúp nền tảng có dữ liệu cảm biến phục vụ những bài toán cần quan sát không gian xung quanh. Khi kết hợp với các cảm biến hình ảnh và IMU, hệ thống cảm biến của robot có thể trở thành nền tảng để người dùng nghiên cứu và phát triển các chức năng liên quan đến chuyển động hoặc tương tác với môi trường.
Đây là một trong những điểm đáng chú ý của Robot 4 chân AgiBot D1 MaxPro đối với những người quan tâm đến khả năng mở rộng và phát triển robot thông qua dữ liệu cảm biến.
Camera góc rộng phía trước và phía sau – Robot 4 chân AgiBot D1 MaxPro
Bên cạnh LiDAR, Robot 4 chân AgiBot D1 MaxPro còn được trang bị một camera góc rộng phía trước và một camera góc rộng phía sau. Hai camera sử dụng cảm biến công nghiệp 2 MP, hỗ trợ góc nhìn DFOV 150°, HFOV 130° và VFOV 73°, cùng tốc độ khung hình 30 fps. Cách bố trí camera ở cả phía trước và phía sau mang đến khả năng thu nhận hình ảnh từ hai hướng của robot, phù hợp với những bài toán cần theo dõi hình ảnh trong quá trình vận hành.
Sản phẩm cũng hỗ trợ truyền video thời gian thực, vì vậy người dùng có thể khai thác khả năng truyền hình ảnh trong quá trình điều khiển hoặc phát triển ứng dụng. Khi được sử dụng cùng LiDAR 96 kênh và IMU cấp độ ô tô, hệ thống camera giúp Robot 4 chân AgiBot D1 MaxPro có thêm nguồn dữ liệu trực quan phục vụ quá trình nghiên cứu, thử nghiệm và phát triển.
IMU cấp độ ô tô và hệ thống cảm biến – Robot 4 chân AgiBot D1 MaxPro
Robot 4 chân AgiBot D1 MaxPro được trang bị một IMU cấp độ ô tô, bổ sung cho LiDAR và camera trong hệ thống cảm biến tổng thể. IMU là một thành phần quan trọng trong nền tảng robot chuyển động bởi nó cung cấp dữ liệu cảm biến liên quan đến trạng thái chuyển động, qua đó tạo thêm cơ sở dữ liệu cho các bài toán điều khiển và phát triển hệ thống.
Khi đặt cạnh LiDAR 96 kênh với độ chính xác 1,5 cm và hai camera góc rộng 2 MP, robot sở hữu một cấu hình cảm biến gồm cả dữ liệu không gian và hình ảnh. Hệ thống này không chỉ phục vụ quá trình vận hành mà còn phù hợp với hướng phát triển thứ cấp mà sản phẩm hỗ trợ thông qua SDK. Với cấu hình cảm biến như vậy, Robot 4 chân AgiBot D1 MaxPro có thể được xem là một nền tảng đáng cân nhắc cho những dự án cần kết hợp nhiều loại dữ liệu cảm biến trong quá trình phát triển robot.
Mô-đun tính toán 117 TOPS GPU kết hợp ARM CPU – Robot 4 chân AgiBot D1 MaxPro
Một trong những thành phần đáng chú ý nhất của Robot 4 chân AgiBot D1 MaxPro là mô-đun tính toán sử dụng 117 TOPS GPU kết hợp ARM CPU. Thông số 117 TOPS GPU cung cấp một nền tảng tính toán đáng kể cho các bài toán được triển khai trên robot, trong khi ARM CPU đảm nhiệm phần xử lý theo kiến trúc được thiết kế cho nền tảng.
Sự kết hợp giữa năng lực tính toán và hệ thống cảm biến tạo nên cơ sở để người dùng phát triển những ứng dụng riêng dựa trên khả năng của robot. Đặc biệt, sản phẩm hỗ trợ phát triển thứ cấp với SDK hiện tại tương thích cả giao thức giao tiếp TCP và ROS, đồng thời cung cấp gói SDK cho kiến trúc X86 và ARM. Đây là lợi thế đáng quan tâm của Robot 4 chân AgiBot D1 MaxPro đối với nhóm người dùng không chỉ cần một robot hoàn chỉnh mà còn muốn tiếp tục nghiên cứu, lập trình và mở rộng chức năng.
Pin 45 ± 1 Ah và thời lượng hoạt động đáng chú ý – Robot 4 chân AgiBot D1 MaxPro
Robot 4 chân AgiBot D1 MaxPro sử dụng pin có dung lượng định mức 45 ± 1 Ah, với thời gian sạc khoảng 4,5 giờ trong điều kiện từ 10% đến 90%. Thời lượng pin được công bố ở mức 5,5 giờ khi không tải và từ 2 giờ trở lên khi robot mang tải 50 kg, giúp người dùng có thể hình dung sự thay đổi thời gian hoạt động theo điều kiện tải.
Phạm vi hoạt động tương ứng đạt 21 ± 1 km khi không tải và 11 ± 1 km khi đầy tải, cho thấy thông số vận hành được xác định theo từng trạng thái sử dụng cụ thể. Đây là những thông tin quan trọng khi xây dựng kế hoạch vận hành robot, đặc biệt với các bài thử nghiệm kéo dài hoặc những nhiệm vụ cần robot mang tải. Với cấu hình pin và phạm vi hoạt động được công bố, Robot 4 chân AgiBot D1 MaxPro cung cấp cho người dùng các thông số cụ thể để tính toán thời gian cũng như khoảng cách hoạt động trong thực tế.
IP67 và khả năng hoạt động trong khoảng -20°C đến 55°C – Robot 4 chân AgiBot D1 MaxPro
Khả năng vận hành trong điều kiện môi trường khác nhau là một yếu tố đáng chú ý trên Robot 4 chân AgiBot D1 MaxPro. Sản phẩm có cấp bảo vệ IP67 và nhiệt độ hoạt động từ -20°C đến 55°C, thể hiện phạm vi điều kiện môi trường mà nhà sản xuất công bố cho robot.
Với cấp bảo vệ IP67, robot được định hướng để có khả năng bảo vệ trước các tác động từ môi trường theo tiêu chuẩn bảo vệ được nêu trong thông số sản phẩm.
Khoảng nhiệt độ hoạt động rộng từ -20°C đến 55°C cũng giúp người dùng có thêm cơ sở khi xem xét robot cho những môi trường có sự thay đổi nhiệt độ đáng kể. Khi kết hợp với kết cấu hợp kim nhôm và nhựa kỹ thuật độ bền cao, Robot 4 chân AgiBot D1 MaxPro mang đến một nền tảng được xây dựng cho các yêu cầu vận hành đa dạng hơn so với một robot chỉ hoạt động trong điều kiện môi trường giới hạn.
Kết nối Wi-Fi 6.0, Bluetooth 5.2 và tùy chọn 4G – Robot 4 chân AgiBot D1 MaxPro
Robot 4 chân AgiBot D1 MaxPro hỗ trợ Wi-Fi 6.0 và Bluetooth 5.2, đồng thời có tùy chọn mô-đun 4G. Các chuẩn kết nối này giúp robot có nhiều phương án kết nối không dây, tùy thuộc vào nhu cầu sử dụng và cấu hình triển khai. Wi-Fi 6.0 và Bluetooth 5.2 mang đến nền tảng kết nối không dây cho quá trình điều khiển hoặc trao đổi dữ liệu, trong khi tùy chọn mô-đun 4G mở rộng thêm phương án kết nối cho những nhu cầu phù hợp.
Robot cũng hỗ trợ truyền video thời gian thực, vì vậy kết nối có vai trò quan trọng trong quá trình sử dụng các chức năng liên quan đến hình ảnh. Với hệ thống kết nối này, Robot 4 chân AgiBot D1 MaxPro có thể đáp ứng tốt hơn các dự án cần giao tiếp giữa robot và thiết bị điều khiển hoặc hệ thống bên ngoài.
Hệ thống cổng mở rộng đa dạng và công suất đầu ra 720W
Một điểm mạnh khác của Robot 4 chân AgiBot D1 MaxPro là hệ thống cổng mở rộng được cung cấp khá đa dạng, phù hợp với định hướng phát triển và tích hợp thiết bị. Robot có 3 cổng Gigabit Ethernet, 2 cổng USB 3.0, 1 cổng Fast Ethernet tốc độ 100 Mbps và cổng serial, mang đến nhiều lựa chọn kết nối cho các thiết bị ngoại vi.
Về cổng xuất nguồn, robot hỗ trợ các mức 12V, 24V và 48V với công suất tối đa 720W, đồng thời hỗ trợ sạc trực tiếp qua cổng pin. Cấu hình cổng như vậy tạo ra không gian đáng kể cho các dự án cần tích hợp thiết bị bên ngoài hoặc phát triển hệ thống theo nhu cầu riêng. Đối với các kỹ sư và nhà phát triển, Robot 4 chân AgiBot D1 MaxPro không chỉ là một robot có khả năng di chuyển mà còn có thể đóng vai trò như một nền tảng để kết nối và mở rộng hệ thống.
Phát triển thứ cấp với SDK, TCP và ROS – Robot 4 chân AgiBot D1 MaxPro
Khả năng phát triển thứ cấp là một ưu điểm quan trọng khi lựa chọn nền tảng robot cho nghiên cứu, và Robot 4 chân AgiBot D1 MaxPro được cung cấp SDK hiện tại hỗ trợ cả giao thức giao tiếp TCP và ROS. Sản phẩm đồng thời cung cấp gói SDK dành cho kiến trúc X86 và ARM, tạo điều kiện để người dùng phát triển phần mềm theo môi trường phù hợp với dự án.
Việc hỗ trợ ROS đặc biệt hữu ích đối với các bài toán nghiên cứu robot, nơi phần mềm và phần cứng thường cần được kết nối thông qua một hệ sinh thái phát triển linh hoạt. Kết hợp với mô-đun tính toán 117 TOPS GPU, hệ thống cảm biến LiDAR, camera và IMU, nền tảng này cung cấp nhiều thành phần cần thiết cho quá trình thử nghiệm. Vì vậy, Robot 4 chân AgiBot D1 MaxPro là lựa chọn đáng xem xét đối với các đơn vị muốn đầu tư một nền tảng robot có khả năng tiếp tục phát triển thay vì chỉ sử dụng các chức năng có sẵn.
Bộ điều khiển từ xa tích hợp màn hình và dừng khẩn cấp
Robot 4 chân AgiBot D1 MaxPro đi kèm bộ điều khiển từ xa tích hợp màn hình, đồng thời có chế độ dừng khẩn cấp thủ công. Bộ điều khiển có phạm vi điều khiển tối đa 500 m theo thông số được cung cấp, mang lại một phương thức điều khiển từ xa phù hợp với đặc điểm của một robot bốn chân có kích thước và trọng lượng lớn.
Chức năng dừng khẩn cấp thủ công là một thành phần đáng chú ý trong quá trình vận hành bởi nó cung cấp phương án can thiệp trực tiếp khi cần dừng robot. Ngoài bộ điều khiển, sản phẩm còn có bộ sạc/adapter tiêu chuẩn và đầu nối sạc pin tiêu chuẩn, trong khi trạm sạc tự động được cung cấp dưới dạng tùy chọn. Với hệ thống điều khiển và phụ kiện đi kèm, Robot 4 chân AgiBot D1 MaxPro mang đến một cấu hình tương đối hoàn chỉnh để bắt đầu khai thác nền tảng robot.
Phù hợp cho nghiên cứu, phát triển và tích hợp hệ thống
Với cấu hình gồm 12 DoF, tải trọng định mức 50 kg, tốc độ tối đa 3 m/s, LiDAR 96 kênh, hai camera góc rộng, IMU cấp độ ô tô và mô-đun tính toán 117 TOPS GPU kết hợp ARM CPU, Robot 4 chân AgiBot D1 MaxPro sở hữu nhiều thành phần cần thiết cho những dự án nghiên cứu và phát triển robot.
Sản phẩm hỗ trợ truyền video thời gian thực, hỗ trợ phát triển thứ cấp thông qua SDK TCP và ROS, đồng thời cung cấp gói SDK cho kiến trúc X86 và ARM. Hệ thống kết nối Wi-Fi 6.0, Bluetooth 5.2, tùy chọn 4G và nhiều cổng mở rộng giúp nền tảng có thêm khả năng tích hợp thiết bị.
Những đặc điểm này khiến robot phù hợp với người dùng đang tìm kiếm một nền tảng có thể vừa vận hành vừa tiếp tục được tùy biến theo mục tiêu dự án. Nếu nhu cầu của bạn tập trung vào việc xây dựng, thử nghiệm hoặc phát triển các bài toán robot bốn chân, Robot 4 chân AgiBot D1 MaxPro là sản phẩm đáng được đưa vào danh sách cân nhắc.
Lý do nên lựa chọn Robot 4 chân AgiBot D1 MaxPro tại Hugotech.vn
Khi lựa chọn Robot 4 chân AgiBot D1 MaxPro, người dùng không chỉ quan tâm đến hình thức bên ngoài mà cần xem xét đồng thời khả năng mang tải, chuyển động, cảm biến, tính toán, kết nối và khả năng phát triển thứ cấp. Sản phẩm có tải trọng định mức 50 kg, tốc độ tối đa 3 m/s, khả năng leo cầu thang liên tục 30 cm, góc leo tối đa 45° cùng hệ thống khớp có mô-men xoắn tối đa 300 N·m và giới hạn phần mềm ở 180 N·m.
Bên cạnh đó, LiDAR 96 kênh, hai camera công nghiệp 2 MP, IMU cấp độ ô tô, GPU 117 TOPS và ARM CPU tạo thành một cấu hình hướng đến các bài toán robot có yêu cầu cao hơn về vận động và xử lý dữ liệu.
Hệ thống cổng mở rộng, kết nối Wi-Fi 6.0, Bluetooth 5.2, tùy chọn 4G cùng khả năng phát triển bằng TCP và ROS cũng là những điểm đáng cân nhắc đối với khách hàng cần một nền tảng có thể mở rộng. Tại Hugotech.vn, Robot 4 chân AgiBot D1 MaxPro là lựa chọn phù hợp để khách hàng tìm kiếm một mẫu robot bốn chân có thông số hiệu năng rõ ràng và khả năng phục vụ nhiều mục tiêu nghiên cứu, phát triển.
Tổng kết
Tổng thể, Robot 4 chân AgiBot D1 MaxPro là một nền tảng robot bốn chân có cấu hình nổi bật ở khả năng mang tải 50 kg, tốc độ tối đa 3 m/s, 12 DoF, mô-men xoắn khớp tối đa 300 N·m, khả năng leo cầu thang 30 cm và góc leo tối đa 45°. Robot được trang bị hệ thống cảm biến gồm LiDAR 96 kênh, camera góc rộng phía trước và phía sau, cùng IMU cấp độ ô tô, kết hợp mô-đun tính toán 117 TOPS GPU và ARM CPU để tạo nền tảng cho các bài toán điều khiển và phát triển.
Thời lượng pin đạt 5,5 giờ khi không tải và từ 2 giờ trở lên khi tải 50 kg, trong khi phạm vi hoạt động lần lượt là 21 ± 1 km và 11 ± 1 km theo điều kiện tải được công bố. Sản phẩm còn có IP67, hoạt động trong khoảng -20°C đến 55°C, hỗ trợ Wi-Fi 6.0, Bluetooth 5.2, tùy chọn 4G và nhiều cổng mở rộng với công suất xuất nguồn tối đa 720W.
Đặc biệt, khả năng phát triển thứ cấp thông qua SDK TCP và ROS, cùng gói SDK cho X86 và ARM, giúp Robot 4 chân AgiBot D1 MaxPro trở thành một nền tảng đáng chú ý cho những khách hàng muốn nghiên cứu, tích hợp và phát triển các ứng dụng robot của riêng mình. Nếu bạn đang tìm kiếm một robot bốn chân có tải trọng cao, khả năng vận động đa dạng, hệ thống cảm biến phong phú và khả năng mở rộng phần mềm, hãy tham khảo Robot 4 chân AgiBot D1 MaxPro tại Hugotech.vn để lựa chọn giải pháp phù hợp với nhu cầu của mình.


 0