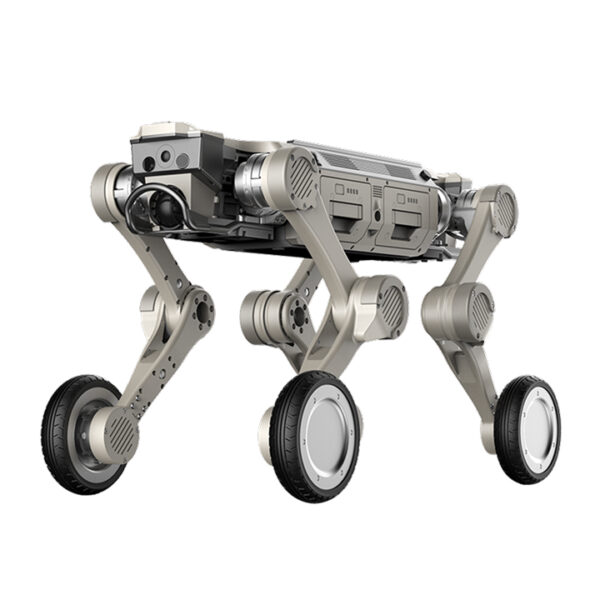
Robot 4 chân AgiBot D1 Max là mẫu robot bốn chân được xây dựng với cấu hình hướng tới khả năng vận động mạnh mẽ, hoạt động trong nhiều điều kiện môi trường và hỗ trợ phát triển thứ cấp thông qua SDK. Sản phẩm sử dụng vật liệu hợp kim nhôm kết hợp nhựa kỹ thuật độ bền cao, có kích thước khi đứng 930 × 480 × 585 mm, kích thước khi gập 930 × 630 × 200 mm và tổng trọng lượng bao gồm pin là 41 kg.
Với 12 + 4 DoF, mô-men xoắn khớp tối đa 150 N·m, tốc độ tối đa 6 m/s, tải trọng định mức 25 kg và khả năng leo cầu thang liên tục cao tới 25 cm, Robot 4 chân AgiBot D1 Max mang đến một nền tảng robot có khả năng vận động đa dạng. Sản phẩm còn có khả năng leo góc tối đa 45°, vượt chướng ngại vật cao tới 80 cm và vượt chướng ngại vật cao tới 50 cm khi mang tải.
Hệ thống cảm biến gồm LiDAR 96 kênh phía trước và phía sau, camera FPV trước và sau, camera công nghiệp 8 MP, IMU cấp độ ô tô, GNSS RTK và cảm biến siêu âm hai bên. Bên cạnh khả năng vận hành, robot còn hỗ trợ SDK, file 3D CAD, URDF để mô phỏng, Wi-Fi 5.0, Bluetooth 5.0 cùng nhiều cổng mở rộng. Đây là một cấu hình phù hợp để khách hàng tại Hugotech.vn cân nhắc khi tìm kiếm một nền tảng robot bốn chân có khả năng vận động, cảm biến và phát triển thứ cấp.
Thiết kế chắc chắn với hợp kim nhôm và nhựa kỹ thuật độ bền cao – Robot 4 chân AgiBot D1 Max
Robot 4 chân AgiBot D1 Max được xây dựng từ hợp kim nhôm kết hợp nhựa kỹ thuật độ bền cao, tạo nên cấu trúc phù hợp với một robot được thiết kế để vận hành và vượt qua nhiều dạng địa hình. Kích thước khi đứng của robot là 930 × 480 × 585 mm, trong khi khi gập kích thước đạt 930 × 630 × 200 mm, giúp người dùng có thể tham khảo hai trạng thái kích thước khác nhau trong quá trình bố trí và sử dụng.
Với trọng lượng tổng cộng 41 kg bao gồm pin, Robot 4 chân AgiBot D1 Max là một hệ thống có cấu hình đáng kể, phù hợp với những nhu cầu cần một nền tảng robot bốn chân có khả năng mang tải định mức tới 25 kg. Thiết kế có khả năng thay đổi trạng thái từ đứng sang gập cũng mang đến sự khác biệt rõ ràng về hình dáng của robot trong từng tình huống sử dụng.
Ngoài ra, robot có độ cao khi bò 34 ± 0,5 cm, cho thấy sản phẩm không chỉ vận hành ở tư thế đứng mà còn hỗ trợ trạng thái bò với chiều cao được xác định cụ thể. Cấu trúc vật liệu, kích thước, trọng lượng và các trạng thái vận hành tạo nên một tổng thể rõ ràng để khách hàng đánh giá trước khi lựa chọn. Với thông số kỹ thuật được công bố cụ thể, người dùng có thể chủ động cân nhắc không gian, tải trọng và điều kiện triển khai phù hợp với sản phẩm.
12 + 4 DoF tạo nền tảng vận động đa dạng – Robot 4 chân AgiBot D1 Max
Một điểm nổi bật của Robot 4 chân AgiBot D1 Max là hệ thống 12 + 4 DoF, cung cấp nền tảng cơ khí cho nhiều dạng chuyển động và tư thế khác nhau. Các khớp của robot có mô-men xoắn tối đa lên tới 150 N·m, cao hơn đáng kể so với những cấu hình robot có yêu cầu vận động đơn giản, đồng thời tạo cơ sở cho khả năng mang tải định mức 25 kg được công bố.
Phạm vi chuyển động của Robot 4 chân AgiBot D1 Max cũng được xác định cụ thể, với khớp thân từ -30° đến 40°, khớp đùi từ -160° đến 160° và khớp cẳng chân từ -160° đến 160°. Những thông số này giúp người dùng có thêm dữ liệu để tìm hiểu khả năng vận động của từng bộ phận trong hệ thống robot. Robot hỗ trợ các chuyển động như bước, trượt, bò, tiến, lùi, di chuyển ngang, xoay tại chỗ và điều hướng, đồng thời hỗ trợ điều chỉnh cấu hình khớp gối.
Khả năng điều khiển đa dạng này giúp robot không bị giới hạn vào một hướng di chuyển duy nhất mà có thể thực hiện nhiều kiểu vận động theo cấu hình được cung cấp. Với hệ thống DoF và phạm vi chuyển động rõ ràng, sản phẩm có nền tảng phù hợp cho những người dùng muốn nghiên cứu chuyển động robot và khai thác khả năng phát triển thứ cấp.
Tốc độ tối đa 6 m/s và khả năng di chuyển linh hoạt – Robot 4 chân AgiBot D1 Max
Robot 4 chân AgiBot D1 Max có tốc độ tối đa 6 m/s, mang lại khả năng di chuyển nhanh trong phạm vi thông số được công bố. Tốc độ này kết hợp với khả năng di chuyển đa hướng, bao gồm tiến, lùi và ngang, giúp robot có nhiều lựa chọn vận động thay vì chỉ di chuyển theo một hướng cố định.
Với Robot 4 chân AgiBot D1 Max, khả năng xoay tại chỗ, hay zero-turn, cũng là một tính năng đáng chú ý khi robot cần thay đổi hướng mà không yêu cầu một không gian quay lớn. Sản phẩm đồng thời hỗ trợ điều chỉnh độ cao khi bò để di chuyển tiến hoặc lùi, giúp mở rộng các trạng thái vận động của robot. Độ cao khi bò được công bố ở mức 34 ± 0,5 cm, tạo nên một thông số cụ thể cho trạng thái này.
Sự kết hợp giữa tốc độ 6 m/s, chuyển động đa hướng, xoay tại chỗ và khả năng điều chỉnh độ cao khi bò tạo ra một hệ thống vận động linh hoạt. Đối với khách hàng đang tìm kiếm robot bốn chân có khả năng thực hiện nhiều kiểu di chuyển, những thông số này là cơ sở đáng quan tâm khi đánh giá sản phẩm. Robot có thể được xem xét cho các nhu cầu thử nghiệm chuyển động và phát triển những hành vi vận động phù hợp thông qua nền tảng SDK.
Khả năng leo cầu thang và vượt địa hình – Robot 4 chân AgiBot D1 Max
Robot 4 chân AgiBot D1 Max được thiết kế với khả năng leo cầu thang liên tục ở độ cao tối đa 25 cm và góc leo tối đa 45°. Đây là những thông số cho thấy robot có thể được sử dụng trong các bài toán cần khả năng vượt địa hình thay vì chỉ hoạt động trên mặt phẳng.
Khi đánh giá Robot 4 chân AgiBot D1 Max, khách hàng có thể dựa vào giới hạn leo cầu thang 25 cm và góc leo 45° để xác định môi trường phù hợp với nhu cầu sử dụng. Robot còn có khả năng vượt chướng ngại vật cao tối đa 80 cm, trong khi chiều cao vượt chướng ngại vật khi mang tải được công bố ở mức 50 cm.
Hai thông số này cho thấy khả năng vận động của robot có thể thay đổi tùy theo việc robot có mang tải hay không. Việc công bố riêng chiều cao chướng ngại vật tối đa và chiều cao khi mang tải giúp người dùng có cơ sở tham khảo cụ thể hơn trong quá trình xây dựng kịch bản vận hành. Robot cũng hỗ trợ bước, trượt và bò, tạo thêm các hình thức vận động bên cạnh việc leo và vượt chướng ngại vật.
Những khả năng này khiến sản phẩm trở thành một nền tảng đáng chú ý đối với khách hàng cần nghiên cứu hoặc thử nghiệm robot trong các điều kiện địa hình đa dạng.
Khả năng mang tải định mức 25 kg – Robot 4 chân AgiBot D1 Max
Với tải trọng định mức 25 kg, Robot 4 chân AgiBot D1 Max có khả năng đáp ứng những nhu cầu vận hành cần robot mang theo tải trọng trong giới hạn được công bố. Trọng lượng bản thân của robot là 41 kg bao gồm pin, vì vậy khách hàng có thể dễ dàng hình dung quy mô của toàn bộ hệ thống khi cân nhắc bố trí và vận chuyển.
Khả năng mang tải của Robot 4 chân AgiBot D1 Max được kết hợp với mô-men xoắn khớp tối đa 150 N·m và hệ thống 12 + 4 DoF, tạo nên nền tảng cơ khí hướng tới khả năng vận động mạnh mẽ. Đặc biệt, thông số chiều cao vượt chướng ngại vật khi mang tải được xác định ở mức 50 cm, thấp hơn giới hạn 80 cm khi không xét điều kiện mang tải.
Điều này giúp người dùng phân biệt rõ hơn khả năng của robot trong những tình huống khác nhau. Khi xây dựng kịch bản vận hành, khách hàng nên dựa trên tải trọng định mức 25 kg và các giới hạn chuyển động được công bố để lựa chọn điều kiện phù hợp.
Việc có thông số tải trọng rõ ràng giúp robot trở nên dễ đánh giá hơn đối với các nhu cầu cần mang theo thiết bị hoặc tải trọng trong quá trình di chuyển. Đây là một yếu tố quan trọng để cân nhắc khi lựa chọn một robot bốn chân có khả năng vận động thực tế.
Hệ thống LiDAR 96 kênh phía trước và phía sau – Robot 4 chân AgiBot D1 Max
Hệ thống cảm biến của Robot 4 chân AgiBot D1 Max được trang bị một LiDAR 96 kênh phía trước và một LiDAR 96 kênh phía sau, tạo thành cấu hình cảm biến LiDAR ở cả hai phía của robot. Hệ thống này có góc quan sát 360° × 90° và đường kính vùng bao phủ 120 m theo thông tin được cung cấp, mang đến phạm vi quan sát đáng chú ý cho nền tảng robot.
Đối với Robot 4 chân AgiBot D1 Max, việc bố trí LiDAR phía trước và phía sau giúp hệ thống có thêm dữ liệu cảm biến phục vụ các hoạt động liên quan đến nhận biết không gian và điều hướng. Robot cũng hỗ trợ điều hướng trong nhóm chuyển động tiêu chuẩn, vì vậy hệ thống LiDAR là một thành phần quan trọng trong tổng thể cảm biến được trang bị.
Bên cạnh LiDAR, sản phẩm còn có camera FPV phía trước và phía sau, camera công nghiệp 8 MP, IMU cấp độ ô tô, GNSS RTK và cảm biến siêu âm. Việc kết hợp nhiều loại cảm biến tạo nên một hệ thống thu thập dữ liệu đa dạng hơn so với chỉ sử dụng một loại cảm biến. Đây là cấu hình phù hợp với những người dùng quan tâm đến robot có khả năng cảm nhận môi trường và hỗ trợ các bài toán điều hướng, theo dõi hoặc phát triển thứ cấp.
Camera FPV và camera công nghiệp 8 MP – Robot 4 chân AgiBot D1 Max
Robot 4 chân AgiBot D1 Max được trang bị một camera FPV phía trước và một camera FPV phía sau, cùng camera công nghiệp 8 MP với các thông số trường nhìn DFOV 122°, HFOV 111° và VFOV 70°. Hệ thống camera này bổ sung dữ liệu hình ảnh cho nền tảng robot, kết hợp với LiDAR và những cảm biến khác để phục vụ quá trình quan sát.
Camera của Robot 4 chân AgiBot D1 Max có góc nhìn được xác định cụ thể, giúp người dùng có cơ sở đánh giá khả năng quan sát hình ảnh của hệ thống. Robot cũng hỗ trợ truyền video thời gian thực, mang lại khả năng theo dõi hình ảnh trong quá trình vận hành theo tính năng được cung cấp. Bốn đèn trợ sáng được bố trí với mỗi camera FPV có một đèn ở mỗi bên, góp phần hỗ trợ hệ thống camera trong điều kiện cần ánh sáng trợ giúp.
Sự kết hợp giữa camera trước, camera sau, camera công nghiệp 8 MP và đèn trợ sáng tạo nên một hệ thống hình ảnh tương đối đầy đủ trong cấu hình sản phẩm. Đối với người dùng nghiên cứu robot, dữ liệu hình ảnh có thể là thành phần quan trọng khi kết hợp với những dữ liệu cảm biến khác. Đây cũng là một lợi thế đáng cân nhắc khi khách hàng muốn sở hữu nền tảng robot có khả năng truyền video và hỗ trợ phát triển các tính năng liên quan đến quan sát.
IMU cấp độ ô tô, RTK và cảm biến siêu âm – Robot 4 chân AgiBot D1 Max
Bên cạnh LiDAR và camera, Robot 4 chân AgiBot D1 Max còn được trang bị một IMU cấp độ ô tô, một mô-đun GNSS RTK và hai cảm biến siêu âm ở bên trái và bên phải. IMU cung cấp dữ liệu quán tính cho hệ thống, trong khi GNSS RTK bổ sung thành phần định vị theo cấu hình được công bố. Hai cảm biến siêu âm hỗ trợ phát hiện chướng ngại vật trong phạm vi 5 m, tạo thêm một lớp cảm nhận môi trường bên cạnh LiDAR và camera.
Khi sử dụng Robot 4 chân AgiBot D1 Max, khách hàng có thể khai thác sự kết hợp giữa nhiều loại cảm biến để phục vụ các bài toán vận hành và phát triển phù hợp. Mỗi loại cảm biến cung cấp một dạng thông tin khác nhau, từ dữ liệu quán tính, định vị cho tới phát hiện chướng ngại vật.
Robot đồng thời hỗ trợ điều hướng và chuyển động đa hướng, vì vậy hệ thống cảm biến là thành phần quan trọng trong tổng thể khả năng vận hành. Việc được trang bị sẵn nhiều loại cảm biến giúp khách hàng có một nền tảng phong phú hơn để tiếp cận quá trình nghiên cứu robot. Đặc biệt, khi kết hợp với SDK và mô hình mô phỏng được cung cấp, các cảm biến này tạo thêm cơ sở cho những dự án phát triển thứ cấp phù hợp với nền tảng.
Hoạt động trong môi trường từ -20°C đến 55°C và chuẩn IP67 – Robot 4 chân AgiBot D1 Max
Robot 4 chân AgiBot D1 Max có phạm vi nhiệt độ hoạt động từ -20°C đến 55°C và đạt cấp bảo vệ IP67, cung cấp cho khách hàng những thông số rõ ràng khi đánh giá điều kiện môi trường triển khai. Khoảng nhiệt độ này cho phép robot được xem xét trong nhiều điều kiện vận hành khác nhau, từ môi trường nhiệt độ thấp đến môi trường có nhiệt độ cao trong giới hạn được công bố.
Với Robot 4 chân AgiBot D1 Max, chuẩn IP67 cũng là một thông số đáng chú ý khi khách hàng cần đánh giá mức độ bảo vệ của thiết bị trong quá trình sử dụng. Các thông tin này không có nghĩa robot phù hợp với mọi môi trường, nhưng giúp người dùng xác định được phạm vi hoạt động dựa trên thông số kỹ thuật cụ thể.
Khi kết hợp với cấu trúc hợp kim nhôm và nhựa kỹ thuật độ bền cao, sản phẩm có một cấu hình hướng tới khả năng hoạt động trong những điều kiện đa dạng hơn. Người dùng nên căn cứ vào nhiệt độ và điều kiện thực tế để triển khai robot trong phạm vi phù hợp. Việc có thông số IP67 và dải nhiệt độ hoạt động rộng là điểm đáng cân nhắc đối với những khách hàng cần một nền tảng robot có khả năng làm việc ngoài phạm vi môi trường thông thường.
Pin kép 54V và khả năng thay nóng – Robot 4 chân AgiBot D1 Max
Robot 4 chân AgiBot D1 Max sử dụng hệ thống pin kép với hai bộ pin 54V, 504,9 Wh mỗi bộ, đồng thời hỗ trợ thay nóng. Đây là một cấu hình nguồn đáng chú ý bởi hệ thống sử dụng hai pin thay vì chỉ một bộ pin duy nhất, giúp robot có nền tảng năng lượng phù hợp với thời lượng hoạt động được công bố. Thời lượng pin của Robot 4 chân AgiBot D1 Max đạt 5 ± 0,5 giờ khi không tải và 3,5 ± 0,5 giờ khi đầy tải, cho phép khách hàng tham khảo rõ sự khác biệt giữa hai điều kiện sử dụng.
Thời gian sạc được công bố dưới 1,5 giờ, giúp người dùng có cơ sở lập kế hoạch sử dụng và sạc robot. Khả năng thay nóng của pin kép cũng là một điểm nổi bật trong cấu hình, tạo thêm sự linh hoạt khi cần duy trì quá trình vận hành theo điều kiện phù hợp.
Phạm vi hoạt động đạt 29 ± 1 km khi không tải và 18 ± 1 km khi đầy tải, tiếp tục cho thấy ảnh hưởng của tải trọng đối với khả năng vận hành của hệ thống. Các thông số về pin, thời gian sạc, thời lượng hoạt động và phạm vi di chuyển giúp khách hàng đánh giá sản phẩm một cách cụ thể hơn trước khi lựa chọn.
Năng lực tính toán 100–157 TOPS với NVIDIA Orin NX 16GB
Một trong những thành phần đáng chú ý của Robot 4 chân AgiBot D1 Max là tổng công suất tính toán 100–157 TOPS, sử dụng nền tảng NVIDIA Orin NX 16GB theo thông tin được cung cấp. Năng lực tính toán này được đưa vào cấu hình của robot để phục vụ nền tảng vận hành và các nhu cầu phát triển phù hợp với hệ thống.
Với Robot 4 chân AgiBot D1 Max, việc sở hữu năng lực tính toán 100–157 TOPS tạo nền tảng đáng quan tâm đối với khách hàng muốn nghiên cứu các hệ thống robot có khả năng xử lý tính toán tích hợp. Kết hợp với hệ thống LiDAR, camera, IMU, RTK và cảm biến siêu âm, nền tảng tính toán có thể được xem xét cùng toàn bộ hệ thống cảm biến khi xây dựng các bài toán phát triển.
Robot cũng hỗ trợ phát triển thứ cấp, cung cấp SDK, mô hình robot, file 3D CAD và URDF để mô phỏng. Những thành phần này giúp người dùng có thêm cơ sở để tiếp cận robot từ cả góc độ phần cứng lẫn phần mềm. Thay vì chỉ sử dụng những tính năng có sẵn, khách hàng có thể nghiên cứu khả năng phát triển dựa trên các công cụ được cung cấp. Đây là một điểm phù hợp với những nhu cầu cần một nền tảng robot có năng lực tính toán tích hợp và hỗ trợ mở rộng.
Hỗ trợ phát triển thứ cấp với SDK, CAD và URDF – Robot 4 chân AgiBot D1 Max
Robot 4 chân AgiBot D1 Max hỗ trợ phát triển thứ cấp và cung cấp SDK, mô hình robot bao gồm file 3D CAD và URDF để mô phỏng. Đây là một trong những yếu tố quan trọng đối với khách hàng muốn tìm hiểu sâu hơn về robot thay vì chỉ sử dụng ở các chức năng vận hành tiêu chuẩn.
Với Robot 4 chân AgiBot D1 Max, mô hình 3D CAD và URDF cung cấp dữ liệu cần thiết để người dùng tiếp cận quá trình mô phỏng theo nền tảng được hỗ trợ. SDK đồng thời mở ra khả năng phát triển những tính năng phù hợp với mục tiêu nghiên cứu, trong phạm vi giao diện và khả năng của hệ thống.
Robot hỗ trợ nhiều chuyển động tiêu chuẩn như bước, trượt, bò, tiến, lùi, ngang, xoay tại chỗ và điều hướng, tạo nên nền tảng ban đầu để người dùng tìm hiểu. Từ nền tảng đó, khách hàng có thể tiếp tục nghiên cứu và phát triển các kịch bản phù hợp thay vì phải xây dựng toàn bộ hệ thống robot từ đầu.
Sự kết hợp giữa phần cứng vận động, cảm biến, năng lực tính toán và bộ công cụ phát triển tạo nên một nền tảng có tính mở rộng đáng chú ý. Đây là lý do sản phẩm phù hợp với những người dùng quan tâm đến nghiên cứu, mô phỏng và phát triển robot bốn chân.
Kết nối Wi-Fi 5.0, Bluetooth 5.0 và hệ thống cổng mở rộng – Robot 4 chân AgiBot D1 Max
Robot 4 chân AgiBot D1 Max hỗ trợ Wi-Fi 5.0 và Bluetooth 5.0, cung cấp các phương thức kết nối không dây cho hệ thống. Ngoài kết nối không dây, robot còn có hệ thống cổng mở rộng gồm 2 × Gigabit Ethernet, 2 × USB 3.0, 1 × RS232, 1 × RS485, 2 × SBUS và 1 × PPS. Cấu hình kết nối của Robot 4 chân AgiBot D1 Max tạo ra nhiều lựa chọn cho quá trình kết nối thiết bị và phát triển hệ thống.
Hai cổng Gigabit Ethernet và hai cổng USB 3.0 cung cấp những giao diện phổ biến, trong khi RS232, RS485, SBUS và PPS mở rộng thêm các phương thức giao tiếp theo cấu hình của robot. Bên cạnh đó, robot còn có giao diện xuất nguồn 5V, 12V, 24V và 48V với công suất đầu ra tối đa 480 W, tạo thêm khả năng cung cấp nguồn cho thiết bị phù hợp.
Sự kết hợp giữa kết nối không dây, cổng giao tiếp và giao diện xuất nguồn giúp robot có một hệ thống kết nối đa dạng. Đây là yếu tố đáng cân nhắc với khách hàng muốn phát triển thêm thiết bị hoặc hệ thống phụ trợ trên một nền tảng robot có nhiều giao diện phần cứng.
Điều khiển từ xa và truyền video thời gian thực – Robot 4 chân AgiBot D1 Max
Robot 4 chân AgiBot D1 Max được cung cấp bộ điều khiển từ xa tích hợp màn hình, mang đến phương thức điều khiển trực tiếp trong quá trình sử dụng. Phụ kiện này đi cùng khả năng truyền video thời gian thực, giúp người dùng có thể theo dõi hình ảnh từ robot trong quá trình vận hành.
Với Robot 4 chân AgiBot D1 Max, sự kết hợp giữa bộ điều khiển có màn hình, camera FPV phía trước và phía sau cùng hệ thống truyền video tạo nên trải nghiệm vận hành trực quan hơn. Người dùng có thể dựa vào hình ảnh truyền về để theo dõi tình trạng quan sát của robot theo khả năng được cung cấp.
Robot cũng hỗ trợ nhiều dạng chuyển động gồm tiến, lùi, ngang, xoay tại chỗ, bước, trượt và bò, giúp bộ điều khiển có thể được sử dụng trong nhiều tình huống vận hành khác nhau. Bên cạnh bộ điều khiển tiêu chuẩn, trạm sạc tự động cũng được cung cấp dưới dạng tùy chọn, cho phép khách hàng cân nhắc thêm theo nhu cầu.
Bộ sạc và adapter cùng đế sạc được cung cấp theo tiêu chuẩn, tạo thành bộ phụ kiện cơ bản cho sản phẩm. Nhờ vậy, khách hàng khi lựa chọn tại Hugotech.vn có thể đánh giá không chỉ robot mà cả hệ thống phụ kiện đi kèm và tùy chọn mở rộng.
Phù hợp cho nghiên cứu, mô phỏng và phát triển robot – Robot 4 chân AgiBot D1 Max
Với cấu hình vận động, cảm biến và phát triển thứ cấp, Robot 4 chân AgiBot D1 Max là một nền tảng đáng cân nhắc cho những nhu cầu nghiên cứu và thử nghiệm robot bốn chân. Robot có tốc độ tối đa 6 m/s, tải trọng định mức 25 kg, mô-men xoắn khớp tối đa 150 N·m, khả năng leo cầu thang liên tục 25 cm và góc leo tối đa 45°, cung cấp nhiều thông số để đánh giá khả năng vận động.
Hệ thống cảm biến của Robot 4 chân AgiBot D1 Max bao gồm hai LiDAR 96 kênh, camera FPV trước và sau, camera công nghiệp 8 MP, IMU cấp độ ô tô, GNSS RTK và hai cảm biến siêu âm. Khi kết hợp với năng lực tính toán 100–157 TOPS, NVIDIA Orin NX 16GB, SDK, CAD và URDF, robot có nền tảng phù hợp cho quá trình mô phỏng và phát triển.
Sản phẩm cũng hỗ trợ Wi-Fi 5.0, Bluetooth 5.0, nhiều cổng mở rộng và giao diện xuất nguồn tối đa 480 W, tạo thêm khả năng kết nối thiết bị. Pin kép 54V, 504,9 Wh × 2, thời lượng hoạt động 5 ± 0,5 giờ khi không tải và 3,5 ± 0,5 giờ khi đầy tải giúp khách hàng có thêm dữ liệu để đánh giá thời gian vận hành. Tất cả những yếu tố này tạo nên một hệ thống tương đối toàn diện trong phạm vi thông tin sản phẩm được cung cấp.
Lựa chọn Robot 4 chân AgiBot D1 Max tại Hugotech.vn
Robot 4 chân AgiBot D1 Max mang đến sự kết hợp giữa thiết kế chắc chắn, khả năng vận động mạnh, hệ thống cảm biến đa dạng, năng lực tính toán và khả năng phát triển thứ cấp. Sản phẩm có cấp bảo vệ IP67, nhiệt độ hoạt động từ -20°C đến 55°C, pin kép hỗ trợ thay nóng, thời gian sạc dưới 1,5 giờ và phạm vi hoạt động tối đa 29 ± 1 km khi không tải.
Khi lựa chọn Robot 4 chân AgiBot D1 Max tại Hugotech.vn, khách hàng có thể dựa vào hệ thống thông số rõ ràng để đánh giá mức độ phù hợp với nhu cầu sử dụng. Robot có khả năng mang tải định mức 25 kg, vượt chướng ngại vật tối đa 80 cm và hỗ trợ vượt chướng ngại vật cao tới 50 cm khi mang tải. Hệ thống 12 + 4 DoF, mô-men xoắn 150 N·m cùng khả năng chuyển động đa hướng giúp robot có nền tảng vận động linh hoạt.
Trong khi đó, SDK, file 3D CAD và URDF mang đến hướng tiếp cận phù hợp cho những người dùng muốn nghiên cứu và phát triển thứ cấp. Bộ điều khiển từ xa tích hợp màn hình, bộ sạc tiêu chuẩn và đế sạc tiêu chuẩn cũng được cung cấp, còn trạm sạc tự động là tùy chọn. Nếu khách hàng đang tìm kiếm một robot bốn chân có cấu hình mạnh, nhiều cảm biến, khả năng vận động đa dạng và hỗ trợ phát triển, đây là sản phẩm đáng cân nhắc trong danh mục robot tại Hugotech.vn.
Tổng kết
Robot 4 chân AgiBot D1 Max là một nền tảng robot bốn chân có cấu hình mạnh với tải trọng định mức 25 kg, tốc độ tối đa 6 m/s, mô-men xoắn khớp tối đa 150 N·m và hệ thống 12 + 4 DoF. Sản phẩm hỗ trợ bước, trượt, bò, tiến, lùi, di chuyển ngang, xoay tại chỗ và điều hướng, đồng thời có khả năng leo cầu thang liên tục 25 cm, leo góc tối đa 45° và vượt chướng ngại vật cao tới 80 cm.
Hệ thống cảm biến của Robot 4 chân AgiBot D1 Max gồm LiDAR 96 kênh phía trước và phía sau, camera FPV trước và sau, camera công nghiệp 8 MP, IMU cấp độ ô tô, GNSS RTK và cảm biến siêu âm hai bên. Robot có năng lực tính toán tổng 100–157 TOPS với NVIDIA Orin NX 16GB, hỗ trợ SDK, file 3D CAD và URDF để mô phỏng.
Hệ thống pin kép 54V, 504,9 Wh × 2 hỗ trợ thay nóng, thời lượng hoạt động 5 ± 0,5 giờ khi không tải và 3,5 ± 0,5 giờ khi đầy tải, cùng thời gian sạc dưới 1,5 giờ. Với chuẩn IP67, nhiệt độ hoạt động -20°C đến 55°C, Wi-Fi 5.0, Bluetooth 5.0 và nhiều cổng mở rộng, sản phẩm có một cấu hình đáng chú ý cho các nhu cầu vận hành và phát triển.
Nếu khách hàng đang tìm kiếm một robot bốn chân mạnh mẽ, linh hoạt và có khả năng mở rộng thông qua SDK, Robot 4 chân AgiBot D1 Max là lựa chọn đáng để cân nhắc tại Hugotech.vn.


 0